Un pequeño robot capaz de moverse como una serpiente podría adentrarse en uno de los territorios más inaccesibles del cuerpo humano. Desarrollado por ingenieros del MIT, BIOSENTER ha demostrado en animales que puede recorrer el intestino delgado, tomar biopsias y abrir el camino a tratamientos de precisión sin recurrir a las complejas maniobras de la endoscopia convencional.
Por Enrique Coperías, periodista científico
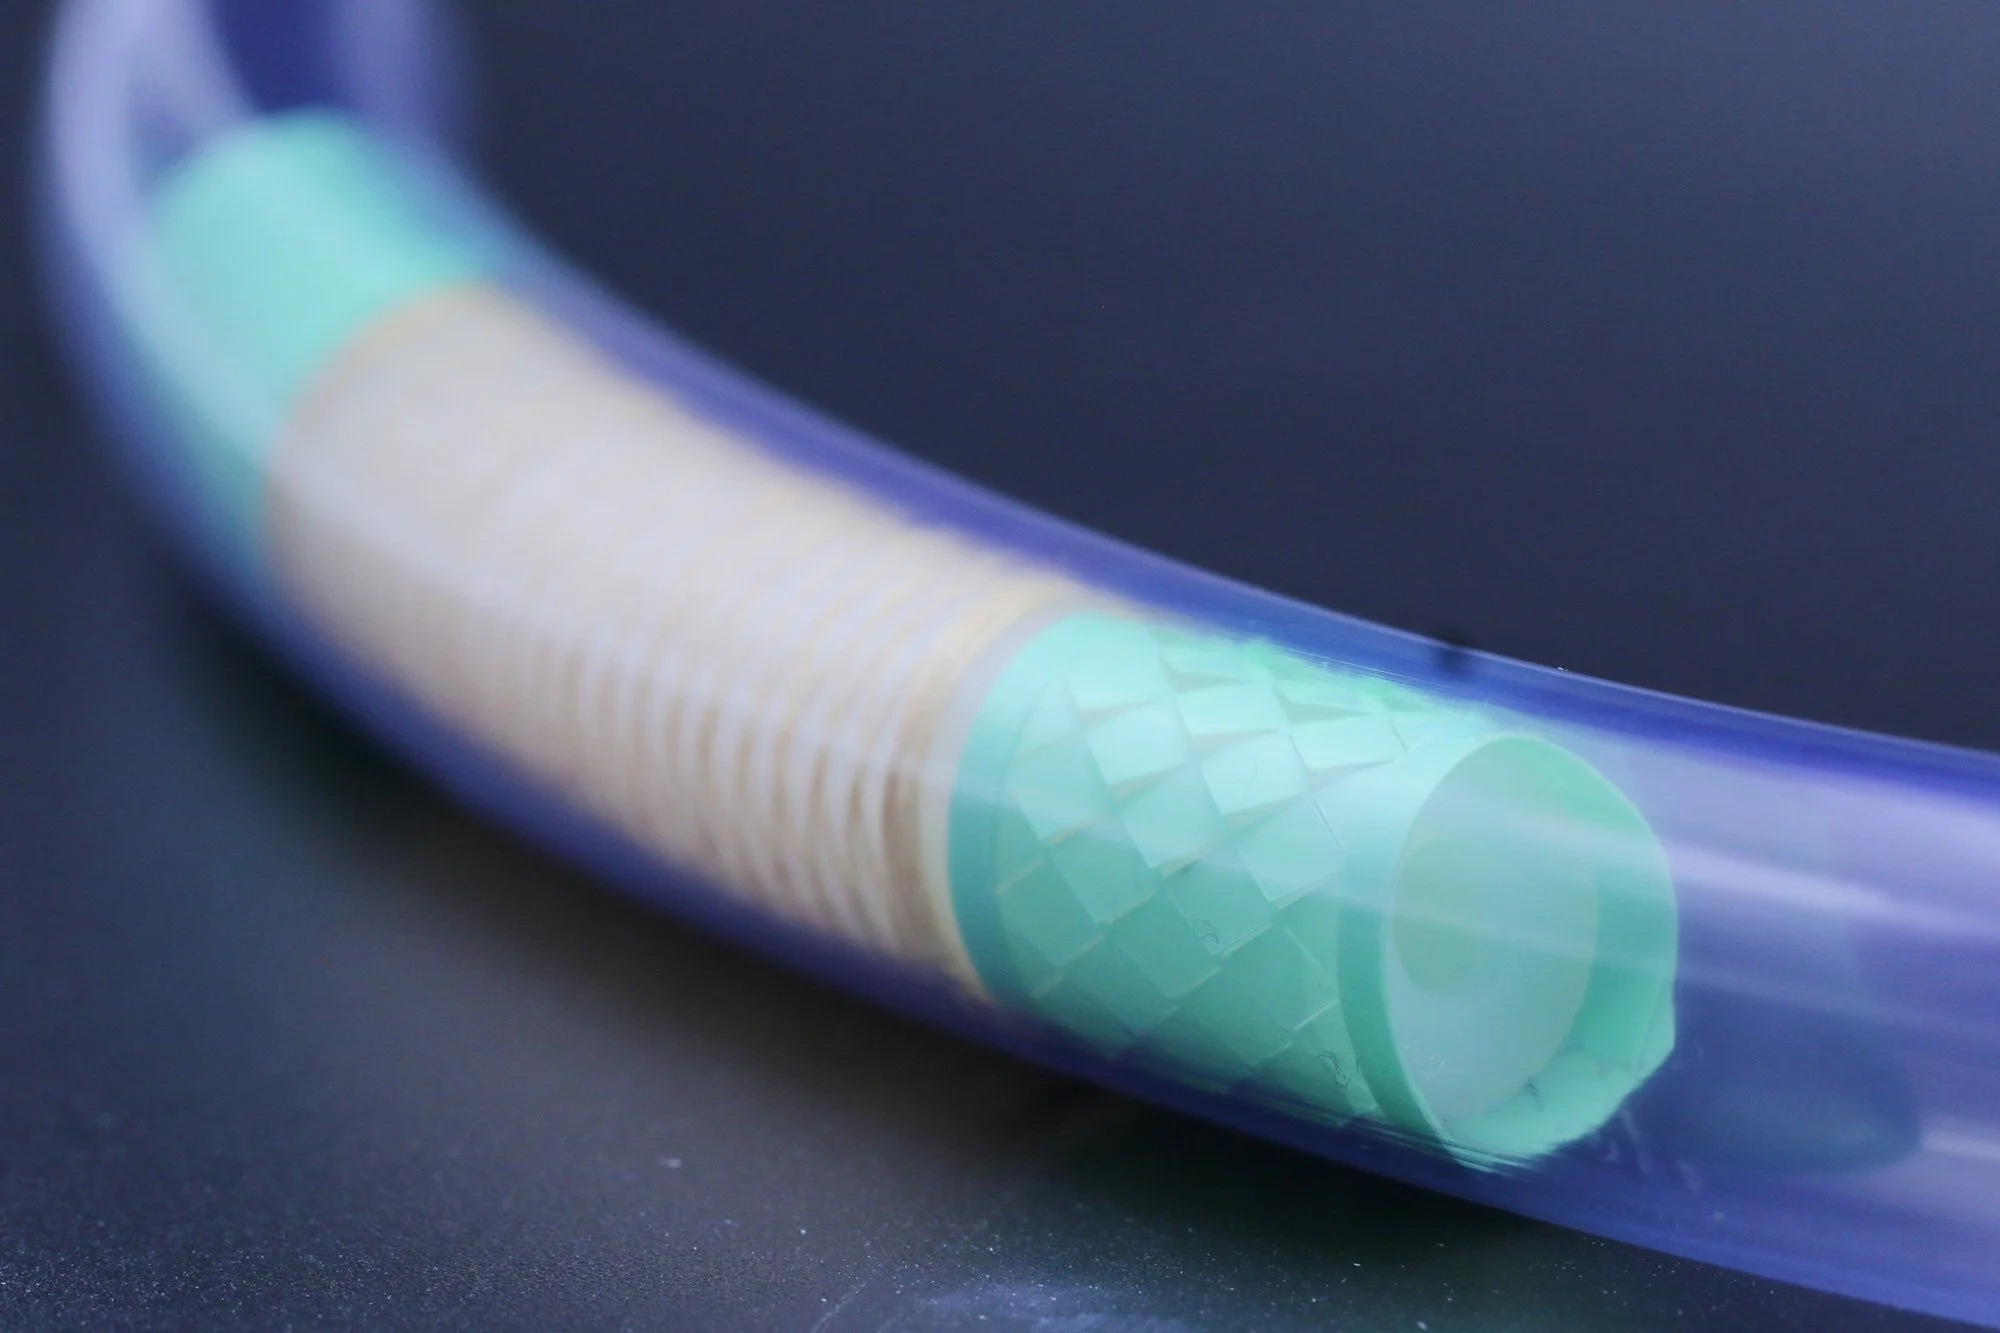
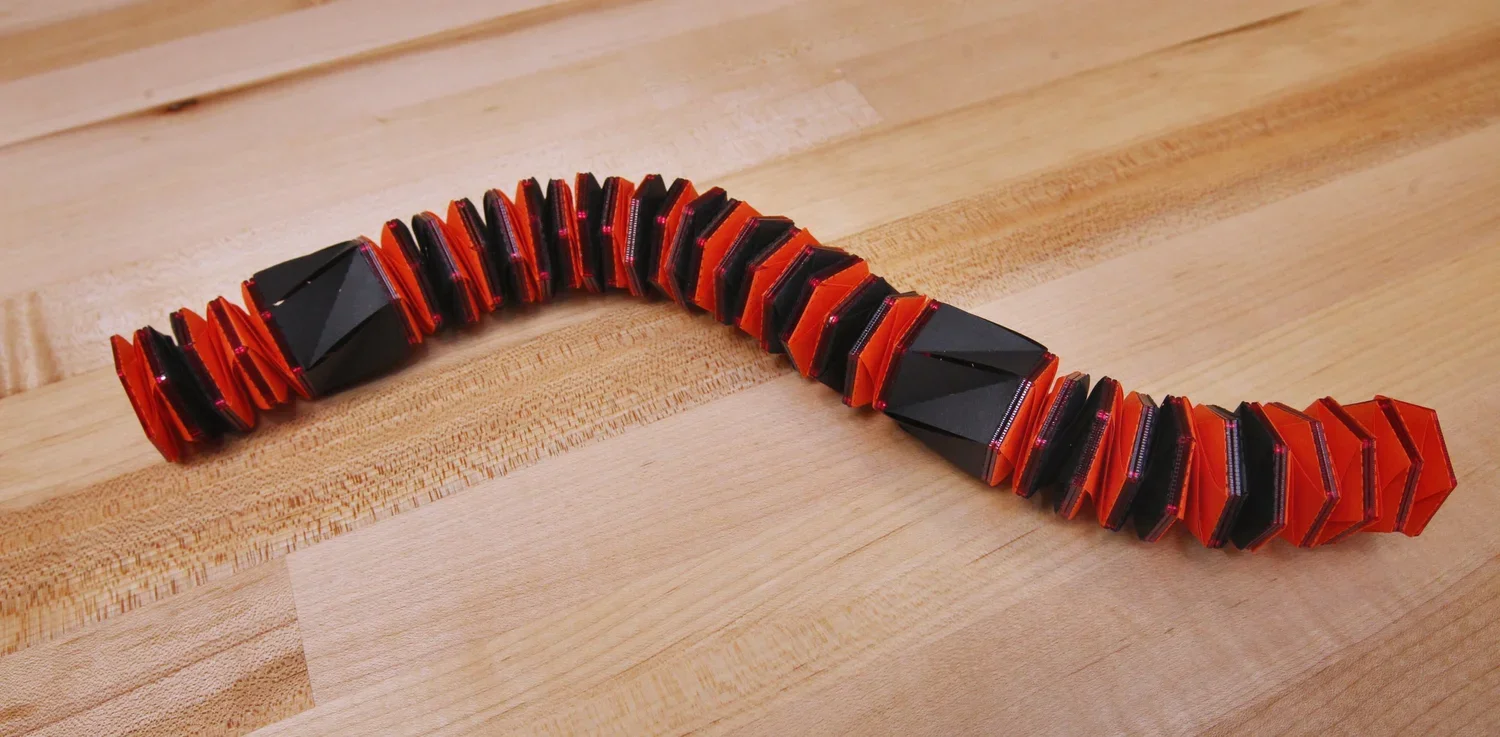
BIOSENTER, el robot blando desarrollado por el MIT que imita los movimientos de las serpientes para explorar el intestino delgado, tomar biopsias y facilitar futuros tratamientos. Cortesía de los investigadores del MIT
Explorar el intestino delgado sigue siendo uno de los grandes desafíos de la gastroenterología. Aunque mide entre seis y siete metros de longitud, su diámetro apenas alcanza unos pocos centímetros y, para enredar las cosas, se encuentra plegado sobre sí mismo, formando un auténtico laberinto de curvas y recovecos en el abdomen.
Llegar hasta sus regiones más profundas con un endoscopio convencional para, por ejemplo, detectar una hemorragia, localizar un tumor o extraer una muestra de tejido, puede convertirse en un procedimiento largo, complejo y técnicamente exigente. Pero ¿y si, en lugar de empujar un instrumento a través de este intrincado conducto, pudiéramos introducir un pequeño robot blando capaz de avanzar por sí mismo, sujetándose suavemente a sus paredes como lo haría una serpiente?
Esta es la idea que ha inspirado a un equipo de ingenieros del Instituto Tecnológico de Massachusetts (MIT), en Estados Unidos, para desarrollar BIOSENTER, un enteroscopio robótico flexible que imita algunos mecanismos de locomoción de las serpientes. El dispositivo puede alargarse, contraerse, cambiar de dirección y desplazarse por el interior del intestino delgado. Además, incorpora una cámara y un conducto para introducir instrumentos médicos con los que obtener muestras de tejido o depositar sustancias en puntos concretos.
Los resultados de las primeras pruebas, publicados en la revista científica Science Robotics, muestran que el prototipo ha conseguido recorrer varios metros del intestino de cerdos y realizar procedimientos que habitualmente requieren equipos endoscópicos especializados. Aunque todavía no se ha probado en seres humanos, los investigadores consideran que la tecnología podría simplificar determinadas exploraciones digestivas.
El desafío de explorar seis metros de intestino
El intestino delgado desempeña una función esencial en la digestión y absorción de nutrientes, pero su posición anatómica dificulta el diagnóstico de numerosas enfermedades. Hemorragias de origen desconocido, lesiones inflamatorias, pólipos, tumores y obstrucciones pueden aparecer en regiones a las que resulta complicado acceder desde la boca o el ano.
Una de las herramientas disponibles es la cápsula endoscópica, una diminuta cámara que el paciente ingiere y que obtiene imágenes mientras avanza impulsada por los movimientos naturales del tubo digestivo. Su principal inconveniente es que, aunque permite visualizar extensas regiones intestinales, no puede llevar a cabo biopsias ni realizar tratamientos.
Para intervenir directamente en el intestino delgado, que divide en tres regiones —duodeno, yeyuno e íleon— y constituye uno de los segmentos más largos del aparato digestivo, se emplean técnicas como la enteroscopia de doble balón (EDB), que utiliza dos pequeños globos inflables para sujetar y desplazar progresivamente el instrumento. Sin embargo, la operación exige maniobras repetidas de avance y retroceso, puede superar los noventa minutos y requiere personal especializado, señalan los autores del estudio. Además, no siempre permite completar la exploración.
🗣️ «El desafío fundamental que intentamos superar es cómo examinar esos seis o siete metros de intestino delgado de una manera más automatizada», explica Giovanni Traverso, profesor de Ingeniería Mecánica del MIT, gastroenterólogo del Brigham and Women's Hospital y autor principal del estudio, en un comunicado del instituto estadounidense.
La solución propuesta por su equipo consiste en sustituir parte de esas maniobras manuales por un sistema de locomoción robótica inspirado en la naturaleza.
Giovanni Traverso, profesor de Ingeniería Mecánica del MIT y gastroenterólogo del Brigham and Women’s Hospital, dirige la investigación que ha permitido desarrollar BIOSENTER, un robot blando inspirado en las serpientes para explorar el intestino delgado. Cortesía: Jared Leeds / MIT Technology Review
Qué es BIOSENTER y por qué podría transformar las exploraciones intestinales
BIOSENTER no tiene el aspecto de un robot convencional. Se parece más a un pequeño cilindro flexible, de 9,5 centímetros de longitud y 14 milímetros de diámetro, construido con materiales blandos y cámaras neumáticas que se inflan y desinflan de forma controlada.
Su cuerpo contiene cuatro compartimentos independientes que funcionan como músculos artificiales. Al introducir aire en todos ellos, el robot se alarga; cuando se inflan selectivamente, puede curvarse y cambiar de dirección.
«Modificando la cantidad de aire que entra en estas cámaras, podemos ajustar la dirección en la que se mueve el robot», señala Traverso.
Los extremos delantero y trasero incorporan otros dos dispositivos inflables que actúan como puntos de anclaje. El mecanismo recuerda al movimiento de ciertos animales que avanzan alternando la fijación y extensión de distintas partes de su cuerpo.
Primero, la parte posterior se sujeta a la pared intestinal. Después, el cuerpo se estira y desplaza hacia delante la cabeza. A continuación, esta se fija mientras la región posterior se libera y se aproxima. Al repetir la secuencia, el robot progresa centímetro a centímetro por la luz intestinal.
Pero el verdadero desafío no consiste únicamente en moverse. El intestino está recubierto de una mucosa húmeda y resbaladiza, de modo que conseguir suficiente agarre sin presionar en exceso sus paredes constituye uno de los problemas fundamentales de diseño.
Kirigami: la tecnología japonesa que permite al robot agarrarse al intestino
Para resolver este hándicap resbaldizo, los investigadores volvieron a observar a las serpientes. Su piel está cubierta de escamas cuya disposición favorece la tracción y contribuye a controlar el desplazamiento.
Traverso y sus colegas reprodujeron parcialmente este principio mediante una técnica denominada kirigami, una variante japonesa del origami que permite transformar superficies planas en estructuras tridimensionales mediante cortes y deformaciones.
Los ingenieros fabricaron unas finas fundas con pequeños cortes triangulares que recubren los globos situados en los extremos del robot. Cuando estos se inflan, los triángulos se levantan y forman diminutos relieves semejantes a escamas. Así aumenta el rozamiento con la mucosa intestinal y el dispositivo puede sujetarse sin necesidad de expandirse tanto.
🗣️ «Al utilizar fundas de kirigami para aumentar la fricción superficial, el robot puede generar una tracción localizada sobre el tejido que permite desplazarse sin depender de un estiramiento excesivo del delicado tejido del intestino delgado», explica Ahmad Mujtaba Jebran, investigador del MIT y uno de los autores principales del trabajo.
Las mediciones realizadas sobre tejido intestinal porcino mostraron que estos anclajes podían proporcionar fuerzas de agarre próximas a 1,5 newtons. Para conseguir una sujección comparable, los globos sin recubrimiento de kirigami necesitaban aumentar su diámetro alrededor de un 150 %, frente al aproximadamente 30 % del sistema bioinspirado.
La diferencia es importante: cuanto menos haya que expandir los globos, menor será la distensión mecánica que soporten las paredes intestinales. No obstante, todavía será necesario comprobar si esa ventaja reduce realmente las complicaciones en pacientes.
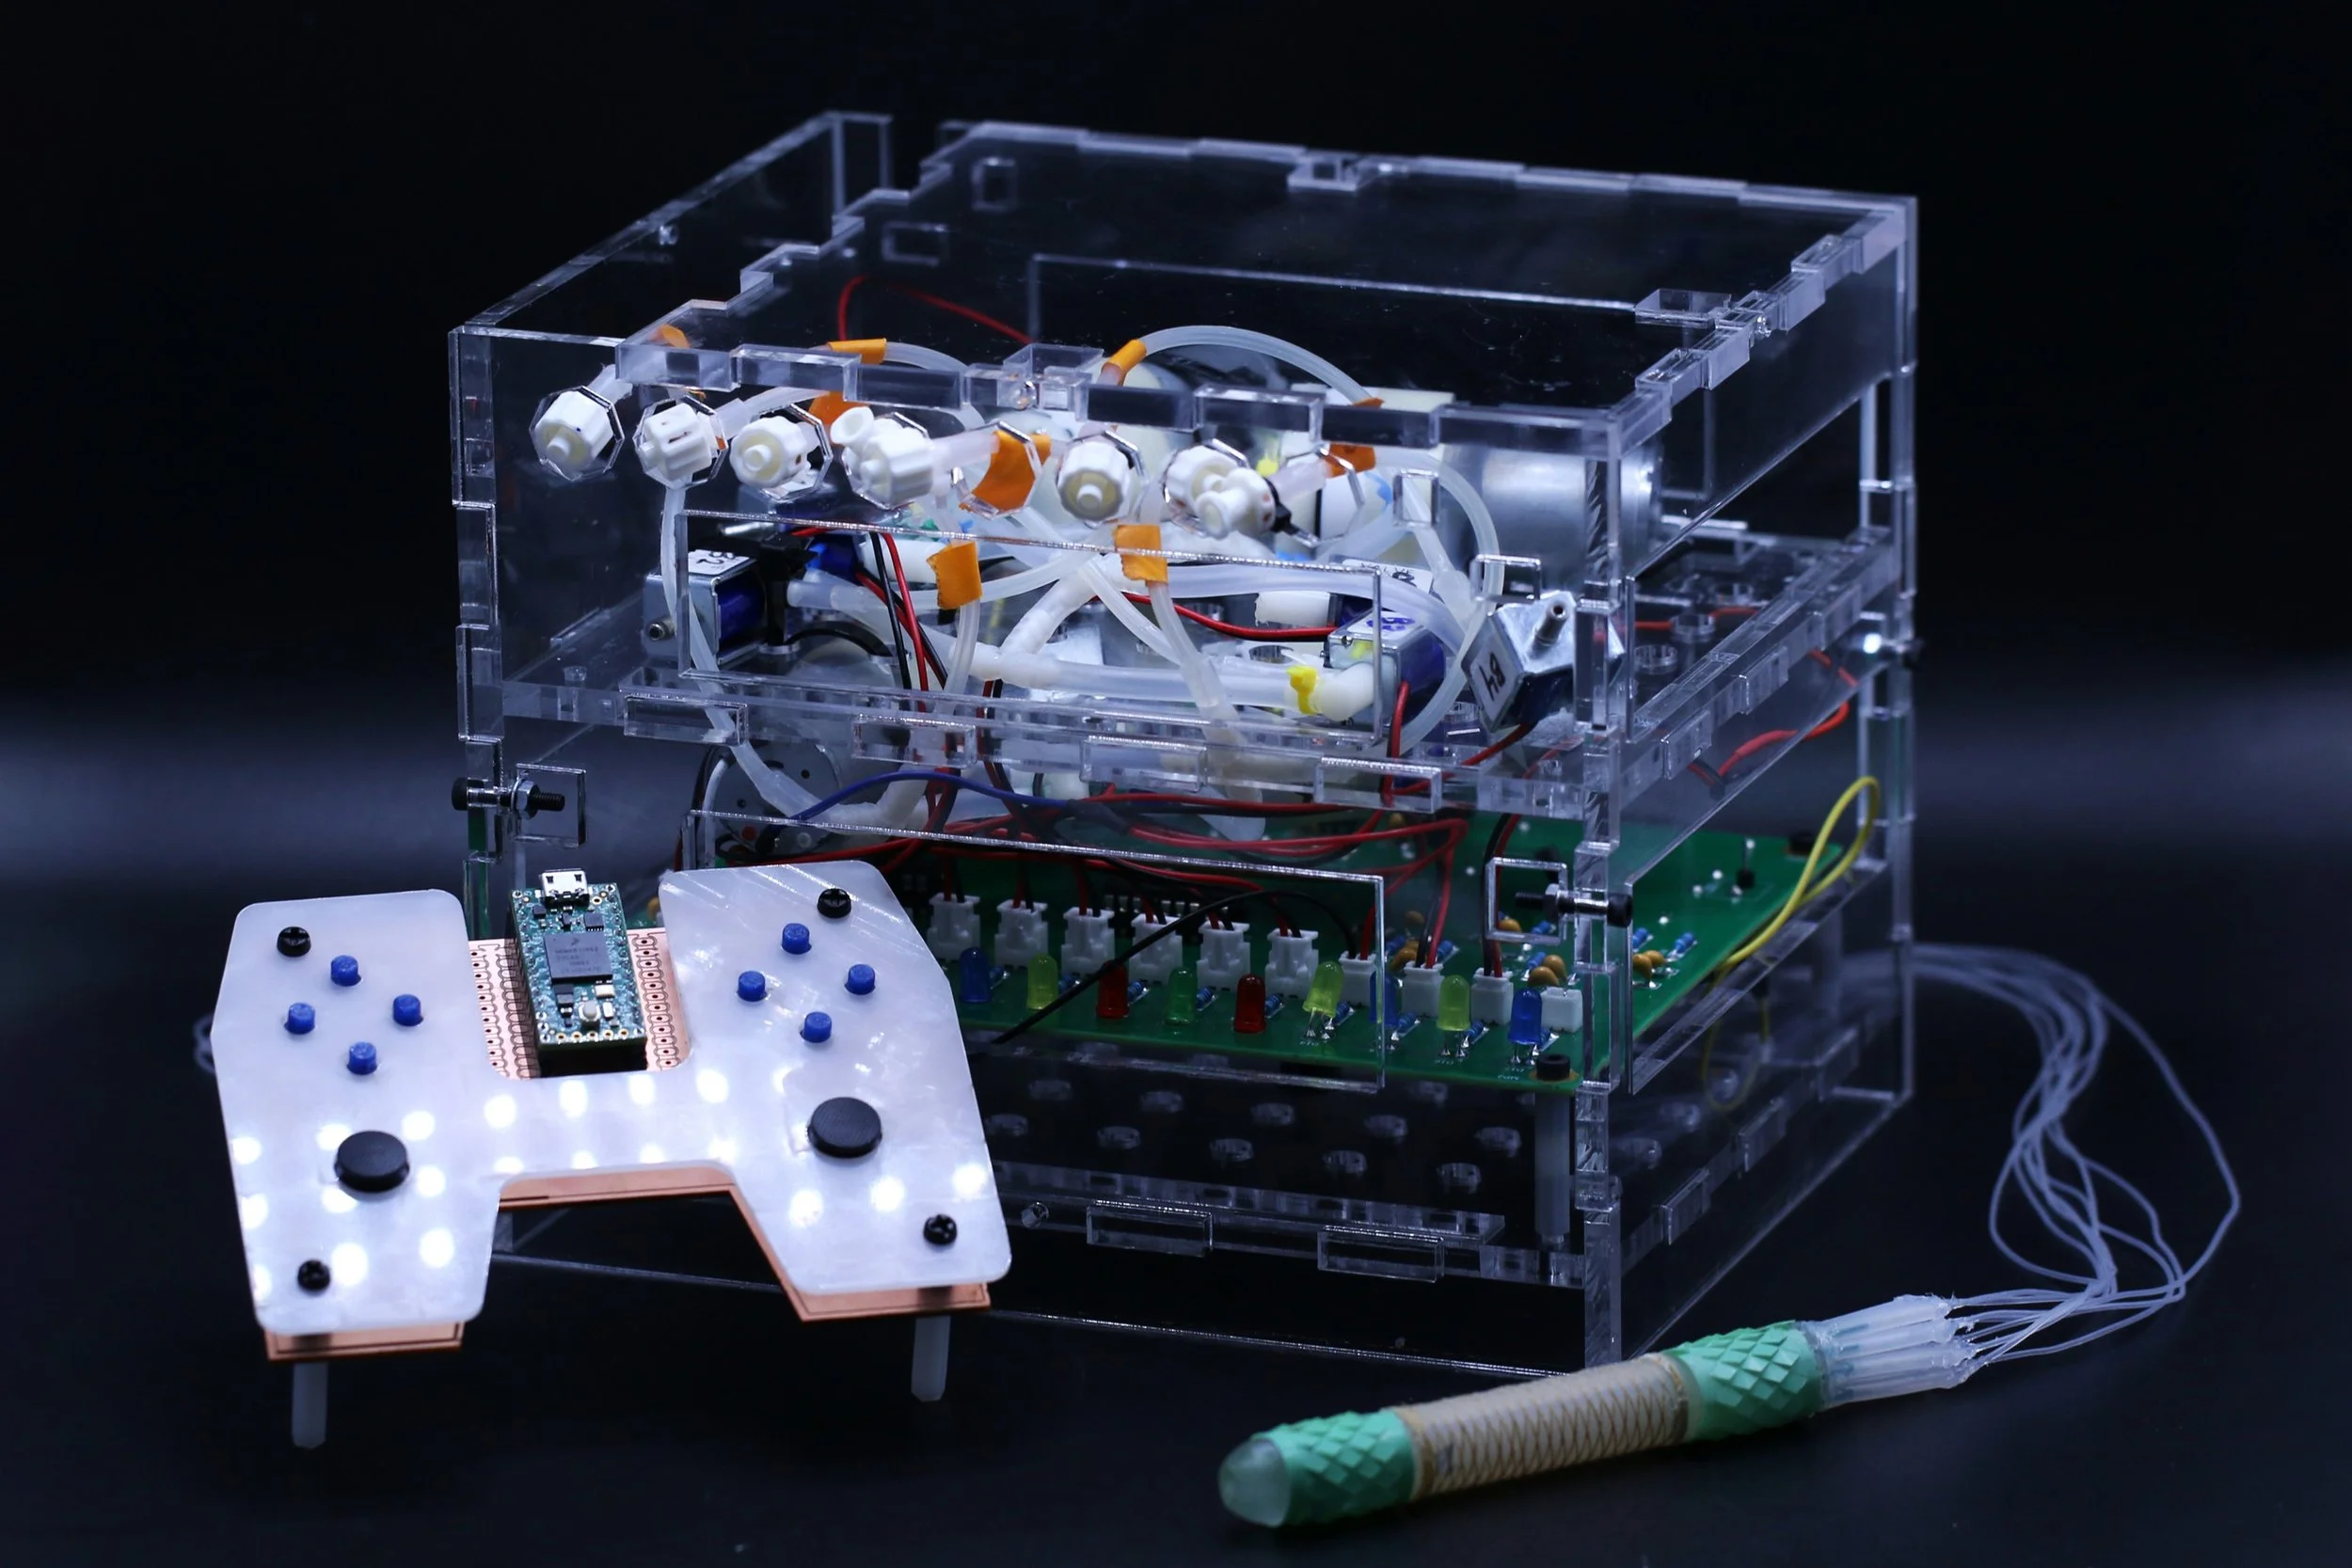
BIOSENTER, junto a su unidad electrónica de control y un mando inalámbrico que permite al especialista dirigir el robot por las curvas y estrechos conductos del intestino delgado. Cortesía de los investigadores del MIT.
Qué puede hacer BIOSENTER: biopsias, imágenes y administración localizada de sustancias
El robot no está concebido solo para desplazarse por el intestino. También incorpora herramientas para realizar procedimientos diagnósticos y terapéuticos.
En su interior dispone de un canal hueco de seis milímetros de diámetro, reforzado mediante un muelle superelástico de nitinol, una aleación de níquel y titanio. Este refuerzo impide que el conducto se cierre cuando el robot se dobla o se alarga, lo que facilita la introducción y manipulación de diferentes instrumentos médicos.
Entre sus funciones experimentales destacan:
✅ Visualización intestinal: incorpora una cámara con iluminación para observar el interior del intestino en tiempo real.
✅ Obtención de biopsias: permite utilizar pequeñas pinzas para extraer muestras de tejido y analizarlas posteriormente.
✅ Manipulación de lesiones: puede dirigir instrumentos hacia estructuras que simulan pólipos, aunque su extirpación clínica todavía debe validarse.
✅ Administración localizada de líquidos: permite depositar fluidos sobre regiones concretas de la mucosa, una capacidad que podría utilizarse en el futuro para administrar medicamentos.
«Cuando examinamos el intestino delgado, lo hacemos para diagnosticar o tratar una enfermedad. Si encontramos un pequeño pólipo que necesita ser extirpado, este robot nos permite tomar una biopsia o retirarlo», afirma Traverso en la nota de prensa del MIT.
Conviene precisar que, en los experimentos realizados, los investigadores no administraron fármacos terapéuticos, sino colorantes alimentarios utilizados como líquidos de prueba.
Por tanto, la posible administración dirigida de medicamentos es una aplicación futura, no un tratamiento que ya haya demostrado eficacia clínica.
Dos metros de intestino recorridos en once minutos
En palabras de Traverso, la prueba decisiva consistió en comprobar si el robot podía desenvolverse en un entorno anatómico real. Él y su equipo comenzaron ensayándolo en tubos de laboratorio, tanto rectos como curvos e inclinados. En estas condiciones alcanzó velocidades cercanas a 100 milímetros por minuto. Cuando los tubos estaban recubiertos de tejido intestinal, la velocidad descendía a unos 43 milímetros por minuto.
Posteriormente realizaron experimentos con cerdos, cuya anatomía digestiva presenta semejanzas relevantes con la humana. En esas pruebas, BIOSENTER consiguió desplazarse por entre dos y tres metros de intestino delgado, con un recorrido de referencia de dos metros en aproximadamente once minutos. Para ello se combinaron los movimientos neumáticos del dispositivo con fuerzas suaves de empuje.
El sistema también demostró capacidad para sortear curvas pronunciadas y realizar maniobras de recuperación del tejido intestinal. En estas últimas, el recubrimiento de kirigami mejoró el agarre respecto a los globos convencionales utilizados como comparación experimental.
Los investigadores examinaron además muestras de tejido al microscopio. Un patólogo que desconocía cuáles habían estado en contacto con el dispositivo no identificó diferencias apreciables en la integridad de la mucosa ni en la inflamación respecto a las muestras de control.
Son resultados alentadores, pero no constituyen una demostración definitiva de seguridad. Las pruebas se realizaron en un número limitado de animales y bajo condiciones controladas, insuficientes para descartar lesiones poco frecuentes o efectos derivados de exploraciones prolongadas.
Cuándo podría utilizarse este robot en hospitales
De momento, BIOSENTER continúa en una fase de investigación preclínica y, por tanto, no está disponible para exploraciones rutinarias de pacientes.
Aunque el dispositivo está diseñado para que, en el futuro, pueda introducirse por la boca o el recto, los experimentos con animales requirieron acceso quirúrgico al intestino. Por tanto, todavía no se ha demostrado que pueda recorrer todo el trayecto necesario para una enteroscopia humana convencional.
También quedan desafíos relacionados con el control de la navegación, la integración de instrumentos médicos y la coordinación de sus movimientos.
El robot puede ejecutar de modo automático secuencias de avance, pero su desplazamiento y orientación siguen dependiendo de un sistema externo de bombas, válvulas y controles operados por los investigadores.
Entre los próximos objetivos del equipo se encuentran mejorar la navegación y avanzar hacia una mayor automatización del procedimiento. «Esperamos seguir avanzando hasta desarrollar sistemas que permitan una evaluación más automatizada del intestino delgado», afirma Traverso.
La investigación tampoco demuestra todavía que BIOSENTER sea más rápido, económico o seguro que las técnicas endoscópicas utilizadas en los hospitales. Para establecer estas ventajas serán necesarios estudios comparativos y, posteriormente, ensayos clínicos.
El futuro de la endoscopia podría estar en los robots blandos bioinspirados
El desarrollo de BIOSENTER forma parte de una línea emergente de investigación que busca utilizar robots blandos, materiales deformables y mecanismos inspirados en los seres vivos para mejorar diferentes intervenciones médicas.
A diferencia de los instrumentos rígidos, estos sistemas pueden modificar su forma para adaptarse a determinados espacios anatómicos. Esta propiedad resulta especialmente interesante en órganos tubulares y tejidos sensibles a la presión.
La incorporación de estructuras de kirigami añade otra posibilidad: modificar de forma controlada el contacto entre los dispositivos y los tejidos biológicos.
Aunque BIOSENTER todavía está lejos de su aplicación clínica, su desarrollo demuestra que es posible integrar desplazamiento, dirección, visualización e intervención en un único robot flexible.
El avance no consiste en haber creado un endoscopio que ya pueda sustituir a los actuales, sino en demostrar una nueva forma de explorar el intestino: un instrumento que avanza adaptándose a su anatomía, en lugar de depender exclusivamente de maniobras externas de empuje y tracción.
Si futuras investigaciones confirman su seguridad y eficacia, tecnologías como esta podrían facilitar el diagnóstico de enfermedades intestinales y permitir tratamientos más precisos en regiones del aparato digestivo que hoy siguen siendo difíciles de alcanzar.▪️(28-octubre-2028)
BIOSENTER: todo lo que debes saber sobre el robot que explora el intestino
¿Cómo consigue avanzar como una serpiente? ¿Puede detectar enfermedades y administrar medicamentos? Respondemos a las principales preguntas sobre el innovador robot médico desarrollado por el MIT y sus posibilidades para el futuro de la endoscopia.
¿Qué es BIOSENTER?
BIOSENTER es un enteroscopio robótico blando desarrollado por ingenieros del MIT que utiliza cámaras neumáticas y mecanismos inspirados en las serpientes para avanzar por el intestino delgado y transportar instrumentos médicos.
¿Cómo se desplaza el robot por el intestino?
Se mueve mediante ciclos de expansión y contracción. Dos extremos inflables se anclan alternativamente a las paredes intestinales, mientras su cuerpo se alarga y se acorta para avanzar, imitando algunos movimientos de las serpientes.
¿Para qué sirve el kirigami en el robot?
El kirigami, una técnica japonesa basada en cortes y pliegues, permite crear pequeños relieves semejantes a escamas que aumentan el agarre sobre la mucosa intestinal. Así, el robot puede sujetarse con una expansión menor que la requerida por globos lisos convencionales.
¿Puede detectar tumores o enfermedades intestinales?
El prototipo permite obtener imágenes y tomar biopsias de tejido que podrían utilizarse para diagnosticar tumores, lesiones inflamatorias y otras alteraciones del intestino delgado. Sin embargo, todavía no se ha demostrado su capacidad diagnóstica clínica en pacientes humanos.
¿Puede administrar medicamentos?
El robot puede dirigir líquidos hacia puntos específicos del intestino. En los experimentos se utilizaron colorantes alimentarios, no medicamentos, por lo que la administración localizada de tratamientos sigue siendo una aplicación futura.
¿Es completamente autónomo?
No. BIOSENTER puede ejecutar secuencias automáticas de locomoción, pero todavía necesita controles externos para gestionar la navegación y sus movimientos.
¿Se ha probado en personas?
No. Los resultados publicados corresponden a experimentos de laboratorio y estudios preclínicos con cerdos. Todavía deben realizarse nuevas investigaciones antes de evaluar su utilización en seres humanos.
¿Cuándo estará disponible en los hospitales?
Todavía no existe una fecha prevista. Antes de utilizarse en pacientes, BIOSENTER tendrá que superar nuevas pruebas técnicas, estudios de seguridad y ensayos clínicos que permitan evaluar su eficacia frente a los procedimientos endoscópicos actuales.
ROBÓTICA Y MEDICINA
Información facilitada por MIT News
Fuente: Binbin Ying et al. Bioinspired soft enteroscopic robot for intestinal locomotion, steering, and intervention. Science Robotic (2026). DOI:10.1126/scirobotics.adt2230
🦖 NO TE PIERDAS LA CIENCIA QUE ESTÁ CAMBIANDO EL MUNDO
-
Cada domingo seleccionamos para ti las noticias y los descubrimientos científicos más fascinantes de la semana, explicados con rigor, claridad y el estilo de RexMolón, la Ciencia en Acción.👉 SUSCRÍBETE GRATIS A LA NEWSLETTER DE REXMOLÓN
-
Si quieres recibir las noticias de ciencia de RexMolón cada día, únete a RexMolón News en WhatsApp, el canal donde compartimos las noticias según se publican.👉 ÚNETE GRATIS A REXMOLÓN NEWS