Sin motores, baterías ni cables, una diminuta rana artificial se desplaza por el agua gracias a una ingeniosa combinación de química e impresión 3D. El avance abre una nueva vía para desarrollar robots blandos capaces de moverse como los seres vivos.
Por Enrique Coperías, periodista científico
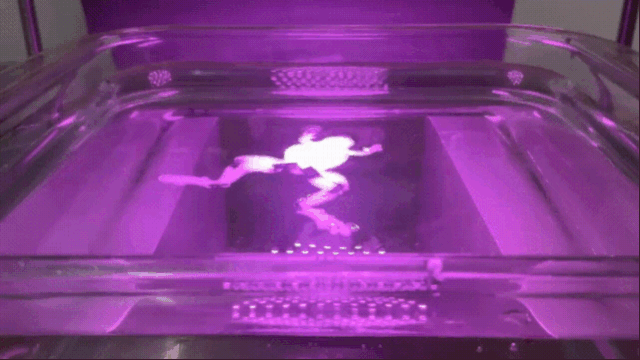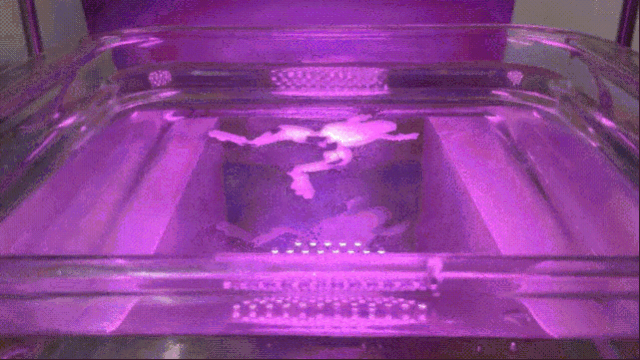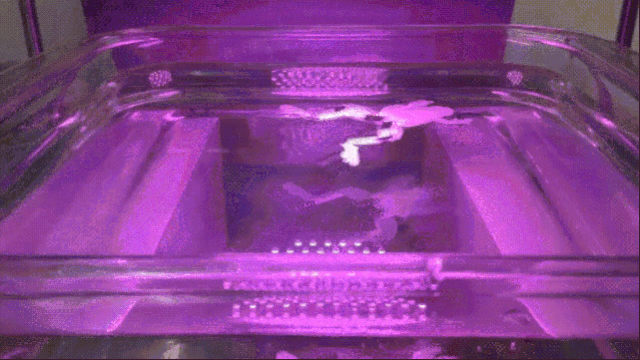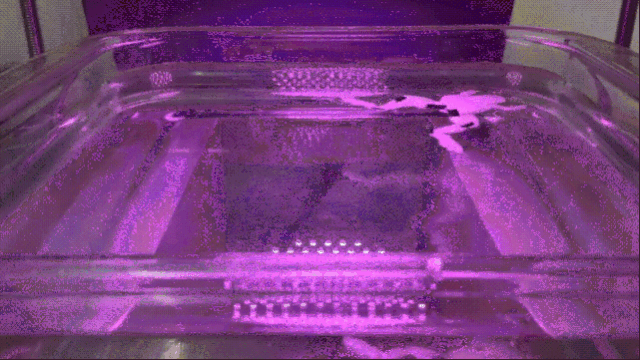
Una rana robótica impresa en 3D nada gracias a seis músculos artificiales, visibles como zonas oscuras en sus patas, que se contraen al recibir luz infrarroja y generan movimientos coordinados para impulsarla por el agua. Cortesía: Cecilie Ryberg / Universidad de Aarhus
Una diminuta rana se desplaza por la superficie del agua moviendo sus patas traseras. No es un batracio, ni siquiera un ser vivo, aunque sus movimientos recuerdan a los de uno de carne y hueso. Tampoco es un robot convencional: carece de motores, engranajes, baterías y conexiones eléctricas. Su cuerpo ha salido de una impresora 3D y sus patas se mueven gracias a seis músculos artificiales capaces de contraerse cuando reciben luz infrarroja.
El resultado es una máquina flexible que transforma la energía luminosa en movimiento y que podría contribuir al desarrollo de una nueva generación de robots inspirados en la naturaleza o bioinspirados.
El dispositivo ha sido desarrollado por un equipo internacional dirigido por Brigitte Städler, profesora de la Universidad de Aarhus, en Dinamarca. La investigación, publicada en la revista científica Advanced Materials Technologies, demuestra que es posible fabricar mediante impresión 3D estructuras blandas que integran varios músculos sintéticos y coordinan sus movimientos para desplazarse por el agua.
Más allá de lo llamativo del prototipo, el trabajo ofrece nuevas pistas sobre cómo diseñar los materiales que permitirán construir máquinas capaces de moverse sin recurrir a los mecanismos rígidos habituales.
Cómo nada una rana robótica sin motores ni baterías
La rana todavía está lejos de convertirse en una nadadora sobresaliente. Durante los experimentos recorrió aproximadamente ocho centímetros en un minuto y 54 segundos, con una velocidad media de apenas 0,7 milímetros por segundo. Sin embargo, la importancia del resultado no reside en la distancia recorrida, sino en el mecanismo que permite avanzar.
Sus seis músculos artificiales trabajan conjuntamente para extender las patas posteriores y empujar el agua hacia atrás, generando una fuerza de propulsión que desplaza el cuerpo en sentido contrario. La coordinación resulta imprescindible: cuando las contracciones no se producen de manera equilibrada, el robot puede desviarse o girar sobre sí mismo.
🗣️ «Conseguir que los seis músculos trabajaran juntos fue un gran desafío. Si no se contraen de manera coordinada, la rana no avanza. Puede limitarse a girar sobre sí misma», explica Städler en un comunicado de la Universidad de Aarhus.
El desafío científico consistía, por tanto, en conseguir que varios músculos fabricados con materiales sintéticos actuaran como un sistema integrado, en lugar de funcionar como elementos independientes.
Qué son los músculos artificiales de elastómeros de cristal líquido
Para comprender el funcionamiento del invento hay que fijarse en los materiales con los que se han fabricado sus músculos. Los investigadores utilizaron elastómeros de cristal líquido, conocidos por las siglas inglesas LCE (liquid crystal elastomers).
Se trata de polímeros inteligentes que combinan la elasticidad de una goma con algunas propiedades de organización molecular características de los cristales líquidos. Una de sus propiedades más interesantes es su capacidad para cambiar de forma con la temperatura.
En determinadas condiciones, las moléculas de estos materiales mantienen una orientación preferente. Cuando reciben suficiente calor, esa organización se modifica y el material se contrae. Al enfriarse, recupera su estructura inicial. Esta transformación reversible permite reproducir, de manera simplificada, una de las propiedades fundamentales de los músculos biológicos: acortarse y recuperar después su longitud.
Pero conseguir que un material se contraiga no basta para fabricar un músculo artificial útil. También es necesario controlar cuánto se deforma, con qué rapidez responde, qué fuerza desarrolla y si puede repetir el proceso sin deteriorarse. Además, el material debe tener una consistencia adecuada para depositarse con precisión mediante una impresora 3D.
La química que permite imprimir músculos capaces de moverse
Esta es precisamente una de las principales aportaciones de la investigación. Cecilie Ryberg, doctoranda de la Universidad de Aarhus y primera autora del estudio, examinó sistemáticamente cómo influían distintos ingredientes moleculares y la longitud de las cadenas de polímeros en las propiedades de los elastómeros.
Su objetivo era identificar formulaciones que pudieran imprimirse fácilmente y que, una vez solidificadas, respondieran de manera predecible al calor.
🗣️ «En una impresora 3D convencional, normalmente se funde un filamento de plástico sólido. Nuestro material se parece más a un jarabe muy espeso o al glaseado que se exprime con una manga pastelera para decorar una tarta. Simplemente utilizamos una impresora para depositarlo justo donde queremos», explica Ryberg.
Esta comparación ayuda a entender una técnica conocida como impresión 3D por extrusión directa de tinta (direct ink writing). En lugar de fundir un plástico rígido, la máquina deposita una formulación viscosa a través de una boquilla. Durante ese proceso, las fuerzas que actúan sobre el material contribuyen a orientar sus moléculas. Posteriormente, la estructura se fija mediante un proceso de entrecruzamiento químico activado por luz ultravioleta.
La orientación molecular resulta decisiva, porque determina cómo se contraerá el músculo al calentarse. Los científicos comprobaron que pequeños cambios en la composición química, la longitud de las cadenas y las condiciones de impresión podían modificar de forma considerable su comportamiento.
Este análisis permite establecer relaciones entre estructura molecular, facilidad de fabricación y capacidad de movimiento, reduciendo la dependencia del ensayo y error en el diseño de futuros músculos artificiales.
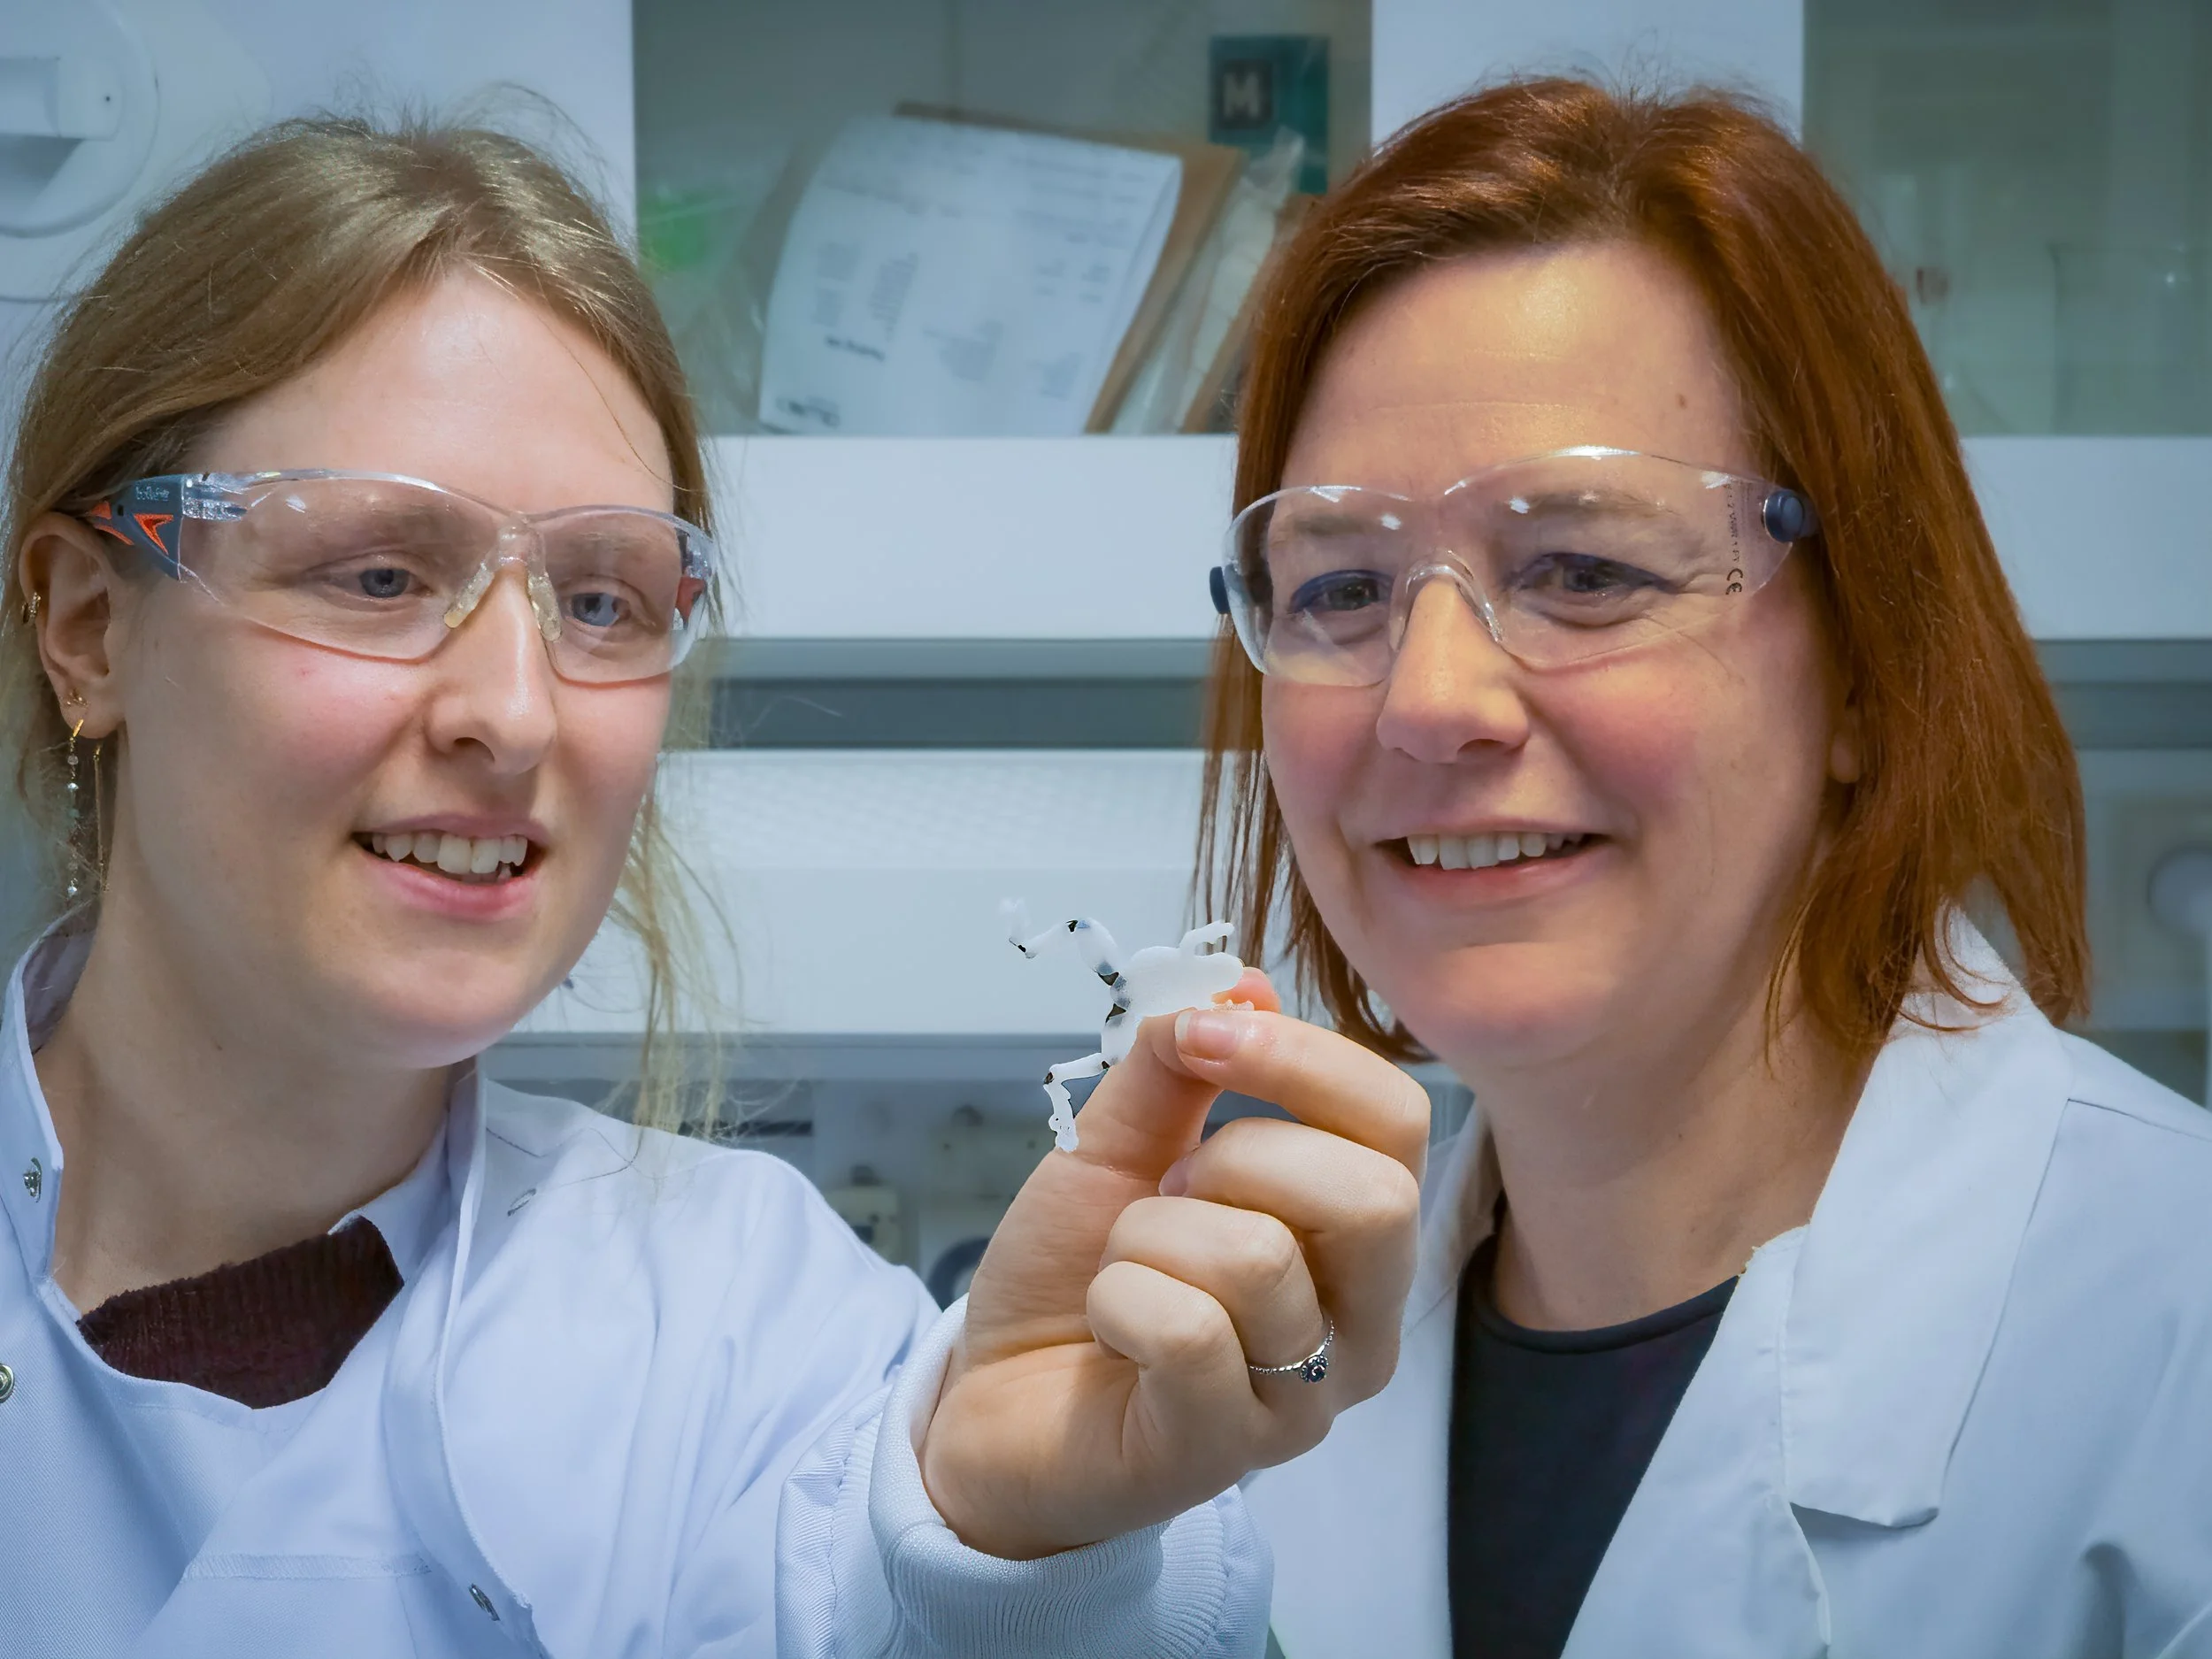
Cecilie Ryberg (izquierda), doctoranda de la Universidad de Aarhus, sostiene la diminuta rana robótica que desarrolló e imprimió en 3D con músculos artificiales. A su lado, Brigitte Städler, profesora y directora de la investigación. Foto: Peter F. Gammelby / Universidad de Aarhus
Cómo consigue la luz infrarroja mover los músculos de la rana
Para activar los músculos a distancia, el equipo incorporó sustancias capaces de absorber luz infrarroja cercana y transformarla en calor. En el caso de la rana utilizaron verde de indocianina, un compuesto que permitió obtener una respuesta térmica sin alterar demasiado la orientación molecular del elastómero.
Cuando una lámpara ilumina los músculos, estos absorben la energía luminosa y se calientan. El aumento de temperatura modifica la organización molecular del material y provoca su contracción. Al reducir la iluminación, los músculos se enfrían y recuperan progresivamente su forma.
Este fenómeno, denominado efecto fototérmico, permite controlar el movimiento sin conectar los músculos a un motor eléctrico.
En las pruebas realizadas con los músculos artificiales de la rana, que funcionan como actuadores —dispositivos capaces de transformar una fuente de energía en movimiento mecánico—, los científicos consiguieron que se contrajeran hasta cerca de un 25 % de su longitud original cuando recibían calor de manera uniforme. También midieron una capacidad de generación de fuerza situada dentro del intervalo observado en músculos esqueléticos de mamíferos, aunque eso no significa que los nuevos materiales reproduzcan toda la complejidad o el rendimiento de un músculo natural.
De una ballena artificial a una rana con seis músculos coordinados
Antes de construir la rana, los investigadores ensayaron el sistema en otro nadador artificial inspirado en una ballena. Este primer prototipo, de 5,5 centímetros de longitud, incorporaba un único músculo en la región que conectaba el cuerpo con la cola.
Al encender y apagar la iluminación infrarroja, el músculo provocaba movimientos ondulatorios que impulsaban al pequeño robot por la superficie del agua. En los experimentos recorrió unos 16 centímetros en poco más de tres minutos.
La rana planteaba un reto considerablemente mayor. En lugar de depender de un único elemento flexible, necesitaba coordinar seis músculos distribuidos por las patas posteriores.
Su cuerpo se fabricó con silicona blanda, concretamente polidimetilsiloxano (PDMS), un material que proporciona estructura sin impedir las deformaciones. Los investigadores desarrollaron además un procedimiento químico para unir firmemente esa silicona con los elastómeros activos.
Esta unión química era esencial. Un músculo puede contraerse con eficacia, pero, si no transmite adecuadamente la fuerza al resto del cuerpo, esa contracción no consigue impulsar el robot. Por eso, la impresión 3D multimaterial permitió integrar los elementos encargados de generar la fuerza y las estructuras encargadas de transmitirla.
El equipo probó dos configuraciones diferentes de las patas. En la primera, los músculos producían una flexión que desplazaba el agua principalmente hacia la cabeza del robot, una disposición poco favorable para avanzar. En la segunda, la contracción muscular extendía las extremidades posteriores y empujaba el agua hacia atrás. Esta última configuración permitió que la rana robótica nadara hacia delante mediante ciclos sucesivos de iluminación y relajación.
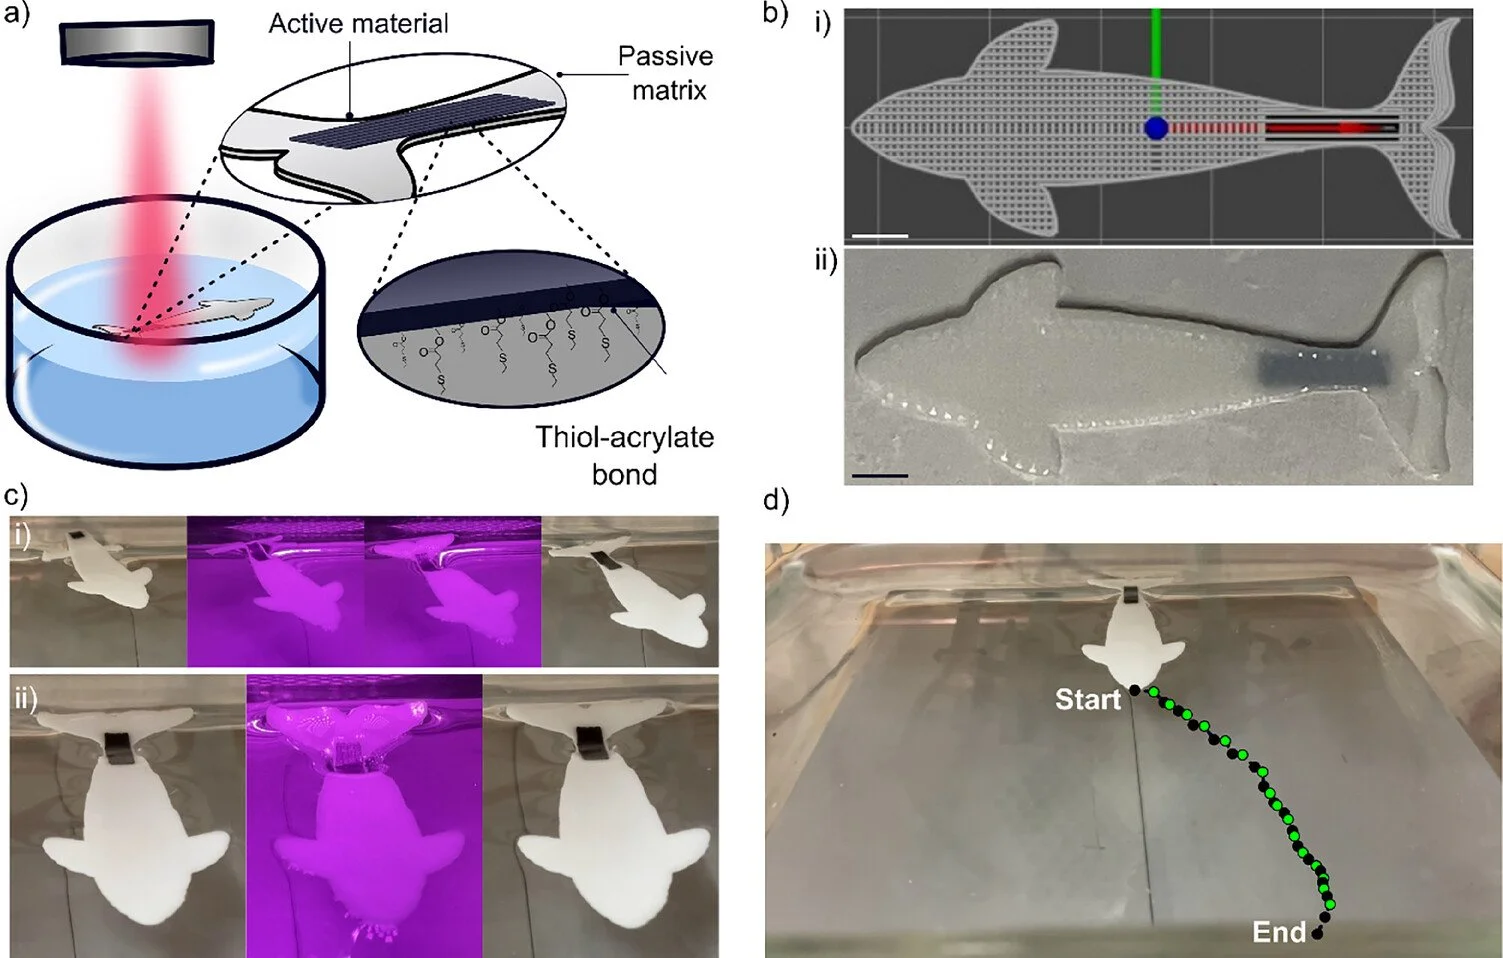
Esquema y fotografías de la ballena robótica impresa en 3D, cuyo músculo artificial, activado por luz infrarroja, mueve la cola y la impulsa por la superficie del agua. La secuencia muestra sus movimientos y la trayectoria recorrida durante el experimento. Fuente: Ryberg y colaboradores / Advanced Materials Technologies (2026)
Los límites de la rana robótica: todavía no puede nadar de forma autónoma
El movimiento tampoco era completamente estable. Los investigadores observaron que las corrientes superficiales provocadas por diferencias de temperatura podían hacer girar al robot, especialmente al comienzo del experimento.
Además, la rana necesitaba recibir una iluminación relativamente uniforme para que sus músculos se activaran de forma coordinada. Una distribución desigual de la energía podía alterar la trayectoria.
Estas limitaciones muestran que se trata todavía de una demostración experimental. La rana no puede orientarse por sí misma, detectar obstáculos ni decidir hacia dónde desplazarse.
Tampoco lleva incorporada su propia fuente de energía: aunque no necesita baterías ni cables, depende de una lámpara externa que proporciona la luz necesaria para activar los músculos.
Los autores consideran que futuros sistemas de iluminación más precisos podrían permitir activar selectivamente una pata y modificar así la dirección del movimiento. También será necesario mejorar la eficiencia energética, la velocidad de respuesta y la resistencia de los materiales frente a ciclos repetidos de contracción y relajación.
Para qué podrían utilizarse los robots blandos con músculos artificiales
La investigación se enmarca en el desarrollo de la robótica blanda, una rama de la ingeniería que diseña máquinas con materiales deformables capaces de adaptarse físicamente a su entorno.
A diferencia de los robots convencionales, construidos principalmente con articulaciones y estructuras rígidas, los robots blandos pueden aprovechar las propiedades mecánicas de sus propios materiales para moverse, manipular objetos o interactuar con superficies delicadas.
A largo plazo, esta tecnología podría contribuir al desarrollo de dispositivos destinados a la vigilancia ambiental, la exploración de espacios de difícil acceso o determinadas operaciones de búsqueda y rescate. Su flexibilidad ofrecería ventajas en entornos donde las máquinas convencionales encuentran dificultades para desplazarse.
Sin embargo, estas aplicaciones siguen siendo posibilidades futuras, no capacidades demostradas por la rana de Aarhus.
🗣️ Ryberg contempla una aplicación inicial bastante más cercana y recreativa: «Me imagino perfectamente que estos robots se utilizarán como juguetes antes de que los veamos participando en misiones de rescate. Creo que la gente se divertiría jugando con una rana como esta utilizando una fuente de luz adecuada».
La pequeña nadadora danesa no destaca por su velocidad ni por su autonomía. Su verdadero mérito es demostrar que la química de los materiales, combinada con la impresión 3D, permite construir sistemas en los que varios músculos artificiales actúan de manera coordinada.
Se trata de un paso todavía modesto, pero significativo, hacia una nueva generación de robots capaces de moverse gracias a las propiedades de sus propios materiales, sin depender exclusivamente de motores y mecanismos rígidos. ▪️(12 de noviembre de 2026)
Rana robótica con músculos artificiales: cinco preguntas clave
Cómo puede nadar una rana fabricada con una impresora 3D, qué papel desempeña la luz infrarroja y hasta dónde llega esta nueva tecnología. Estas son las claves para entender el descubrimiento.
¿Cómo funciona la rana robótica impresa en 3D?
La rana robótica funciona mediante seis músculos artificiales fabricados con elastómeros de cristal líquido. Cuando reciben luz infrarroja, se calientan y se contraen, lo que permite mover las patas posteriores y empujar el agua hacia atrás. Al enfriarse, los músculos recuperan su forma y pueden repetir el movimiento.
¿Qué son los músculos artificiales de elastómeros de cristal líquido?
Son materiales poliméricos flexibles que combinan la elasticidad de una goma con la organización molecular característica de los cristales líquidos. Cuando se calientan, su estructura interna cambia y se contraen; al enfriarse, recuperan su forma original. Esta propiedad permite utilizarlos como actuadores, es decir, dispositivos que transforman energía en movimiento mecánico.
¿La rana robótica necesita electricidad o baterías para nadar?
No necesita motores eléctricos, baterías ni cables incorporados. Sin embargo, no es completamente autónoma: depende de una fuente externa de luz infrarroja, que proporciona la energía necesaria para calentar y contraer sus músculos artificiales. La energía luminosa se transforma primero en calor y después en movimiento.
¿Qué velocidad alcanza la rana robótica?
Durante los experimentos realizados en la Universidad de Aarhus, la rana recorrió aproximadamente ocho centímetros en un minuto y 54 segundos, con una velocidad media cercana a 0,7 milímetros por segundo. Su principal logro no es la rapidez, sino demostrar que seis músculos artificiales pueden coordinarse para impulsar un robot blando por la superficie del agua.
¿Para qué podrían servir los robots blandos con músculos artificiales?
En el futuro podrían utilizarse para vigilancia ambiental, exploración de espacios de difícil acceso y determinadas operaciones de búsqueda y rescate. Su flexibilidad les permitiría adaptarse a entornos donde los robots rígidos encuentran dificultades. Sin embargo, la tecnología sigue en fase experimental y todavía necesita mejoras en autonomía, control del movimiento y eficiencia energética. Sus primeras aplicaciones podrían ser incluso juguetes interactivos.
Fuente científica: Cecilie Ryberg y colaboradores, Advanced Materials Technologies (2026). Universidad de Aarhus, Dinamarca. Consultar el estudio original.
Información facilitada por la Universidad de Aarhus
Fuente: Cecilie Ryberg, Stefan Pendlmayr, Jan Skov Pedersen, Jens Vinge Nygaard, Jan P. F. Lagerwall, Brigitte Städler. 3D-Printed Actuator Powered by Liquid Crystal Elastomer Muscles at the Water–Air Interface. Advanced Materials Technologies (2026). DOI: https://doi.org/10.1002/admt.71401
🦖 NO TE PIERDAS LA CIENCIA QUE ESTÁ CAMBIANDO EL MUNDO
-
Cada domingo seleccionamos para ti las noticias y los descubrimientos científicos más fascinantes de la semana, explicados con rigor, claridad y el estilo de RexMolón, la Ciencia en Acción.👉 SUSCRÍBETE GRATIS A LA NEWSLETTER DE REXMOLÓN
-
Si quieres recibir las noticias de ciencia de RexMolón cada día, únete a RexMolón News en WhatsApp, el canal donde compartimos las noticias según se publican.👉 ÚNETE GRATIS A REXMOLÓN NEWS