

Un robot con músculos vivos nada por un laberinto acuático guiado por la luz
Basta una capa de células musculares más delgada que un pelo humano para impulsar al pequeño robot biohíbrido creado por ingenieros del MIT. Al iluminar una u otra aleta con luz azul, los investigadores activan sus músculos y son capaces de controlar su rumbo.
Por Enrique Coperías, periodista científico
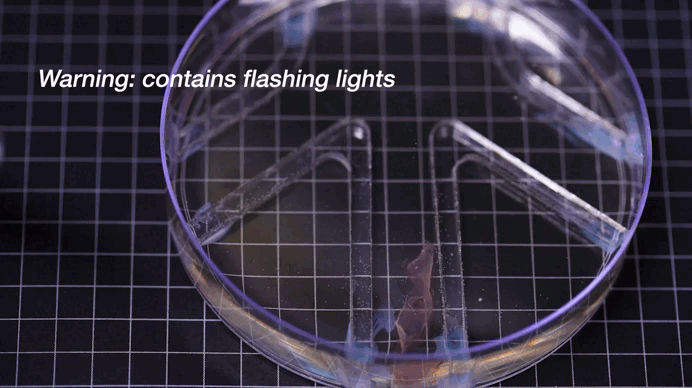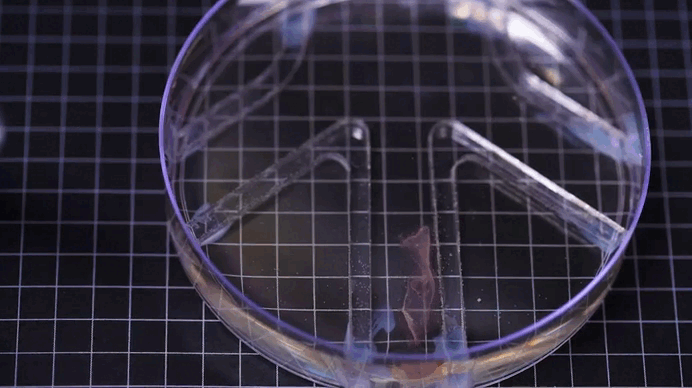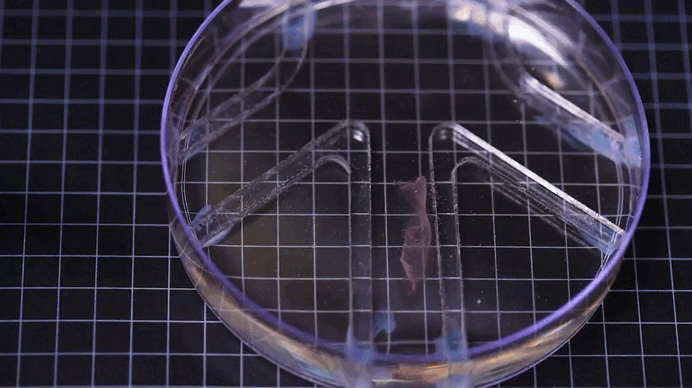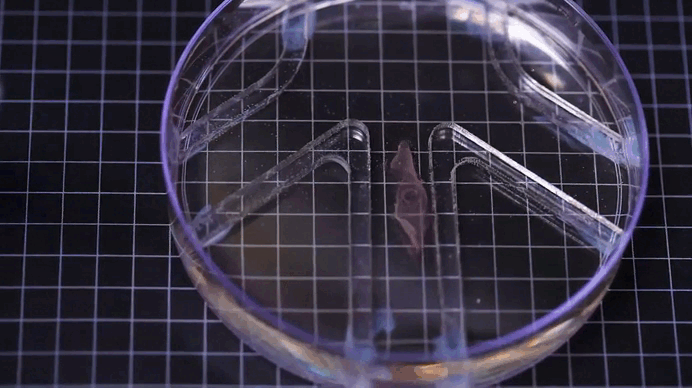
El vídeo, reproducido a velocidad acelerada, muestra cómo el robot bihíbrido mueve sus aletas musculares en respuesta a la luz y avanza por el agua. Vídeo: Melanie Gonick / MIT
En una placa de laboratorio llena de agua, un destello de luz azul hace que una aleta se contraiga. El diminuto robot avanza. Otro destello activa la aleta opuesta, y cambia su trayectoria. Así, guiado por los investigadores, el robot biohíbrido recorre un sencillo laberinto acuático. No hay hélices ni un motor eléctrico que impulse el cuerpo: la fuerza procede de células musculares vivas adheridas a una película de gel flexible.
El prototipo, desarrollado por un equipo del Instituto Tecnológico de Massachusetts (MIT), en Estados Unidos, tiene dos aletas de gel de unos 15 milímetros de largo y medio milímetro de grosor. Sobre cada una crece una capa muscular de menos de 15 micrómetros, varias veces más fina que un cabello humano. Los resultados, publicados en la revista Advanced Functional Materials, muestran que esta arquitectura puede mover un robot acuático si el tejido y el soporte sobre el que crece están diseñados para trabajar juntos. Además, abren una vía muy prometedora para profundizar en la construcción de robots biohíbridos que requieren una menor cantidad de tejido muscular.
«Moverse a través del agua precisa de mucha fuerza en comparación con hacerlo por el aire», explica Ritu Raman, profesora de Ingeniería Mecánica del MIT y autora principal del estudio, en declaraciones a MIT News. Por eso, considera que el robot es «bastante sólido para su tamaño». La demostración plantea una pregunta de ingeniería: ¿cuánta musculatura hace falta si las células se colocan en la dirección adecuada y el soporte aprovecha bien cada contracción?
Cómo funciona el robot biohíbrido del MIT
Los robots biohíbridos combinan materiales fabricados con componentes vivos. En este caso, el esqueleto es de hidrogel —un material flexible que contiene agua— y el motor son células de músculo esquelético cultivadas sobre su superficie. Otros robots biohíbridos desarrollados por la competencia utilizan músculos cultivados en tres dimensiones. Estos tejidos requieren más células y una fabricación más compleja; además, resulta más difícil orientar sus fibras para aprovechar la fuerza de cada contracción.
Para sortear estos inconvenientes, el equipo de Raman optó por el diseño de una alternativa plana: una sola capa de músculo capaz de flexionar el soporte al contraerse. El reto consistía en conseguir un movimiento lo bastante amplio para desplazar el conjunto, y mantenerlo operativo una vez separado del molde donde se había cultivado.
El grupo del MIT había demostrado antes que podía cultivar músculo en una capa fina sobre un disco de gel inspirado en el iris del ojo. Las células producían movimientos coordinados, pero estos rondaban las cien micras, una distancia demasiado pequeña para impulsar el nuevo dispositivo. «Desde el punto de vista de la robótica, sus movimientos eran diminutos», recuerda Raman. El equipo se propuso entonces rediseñar el soporte para obtener contracciones más útiles.
El secreto está en el esqueleto de gel
Los investigadores compararon geles de distinta composición y rigidez. También grabaron en su superficie surcos microscópicos de varios tamaños y formas. Estos canales hacen las veces de una guía: orientan a las células mientras crecen y y favorecen que se fusionen en fibras musculares alineadas. Cuando las fibras tiran en una dirección común, su contracción se aprovecha mejor para doblar la aleta.
Raman y su colegas comprobaron que los surcos de perfil cuadrado y de unos 25 micrómetros ofrecieron la mejor alineación entre los diseños ensayados. Para el esqueleto, eligieron el metacrilato de gelatina, conocido como GelMA, un material utilizado en ingeniería de tejidos cuya rigidez puede ajustarse. El cambio resolvía un problema de los soportes anteriores de fibrina, un gel muy blando que tendía a encogerse bajo la tensión del músculo.
En las pruebas, el tejido construido sobre el GelMA generó fuerzas del orden de milinewtons y desplazamientos de la aleta del orden de milímetros. Son magnitudes pequeñas a escala humana, pero suficientes para que un robot de este tamaño avance en el agua.
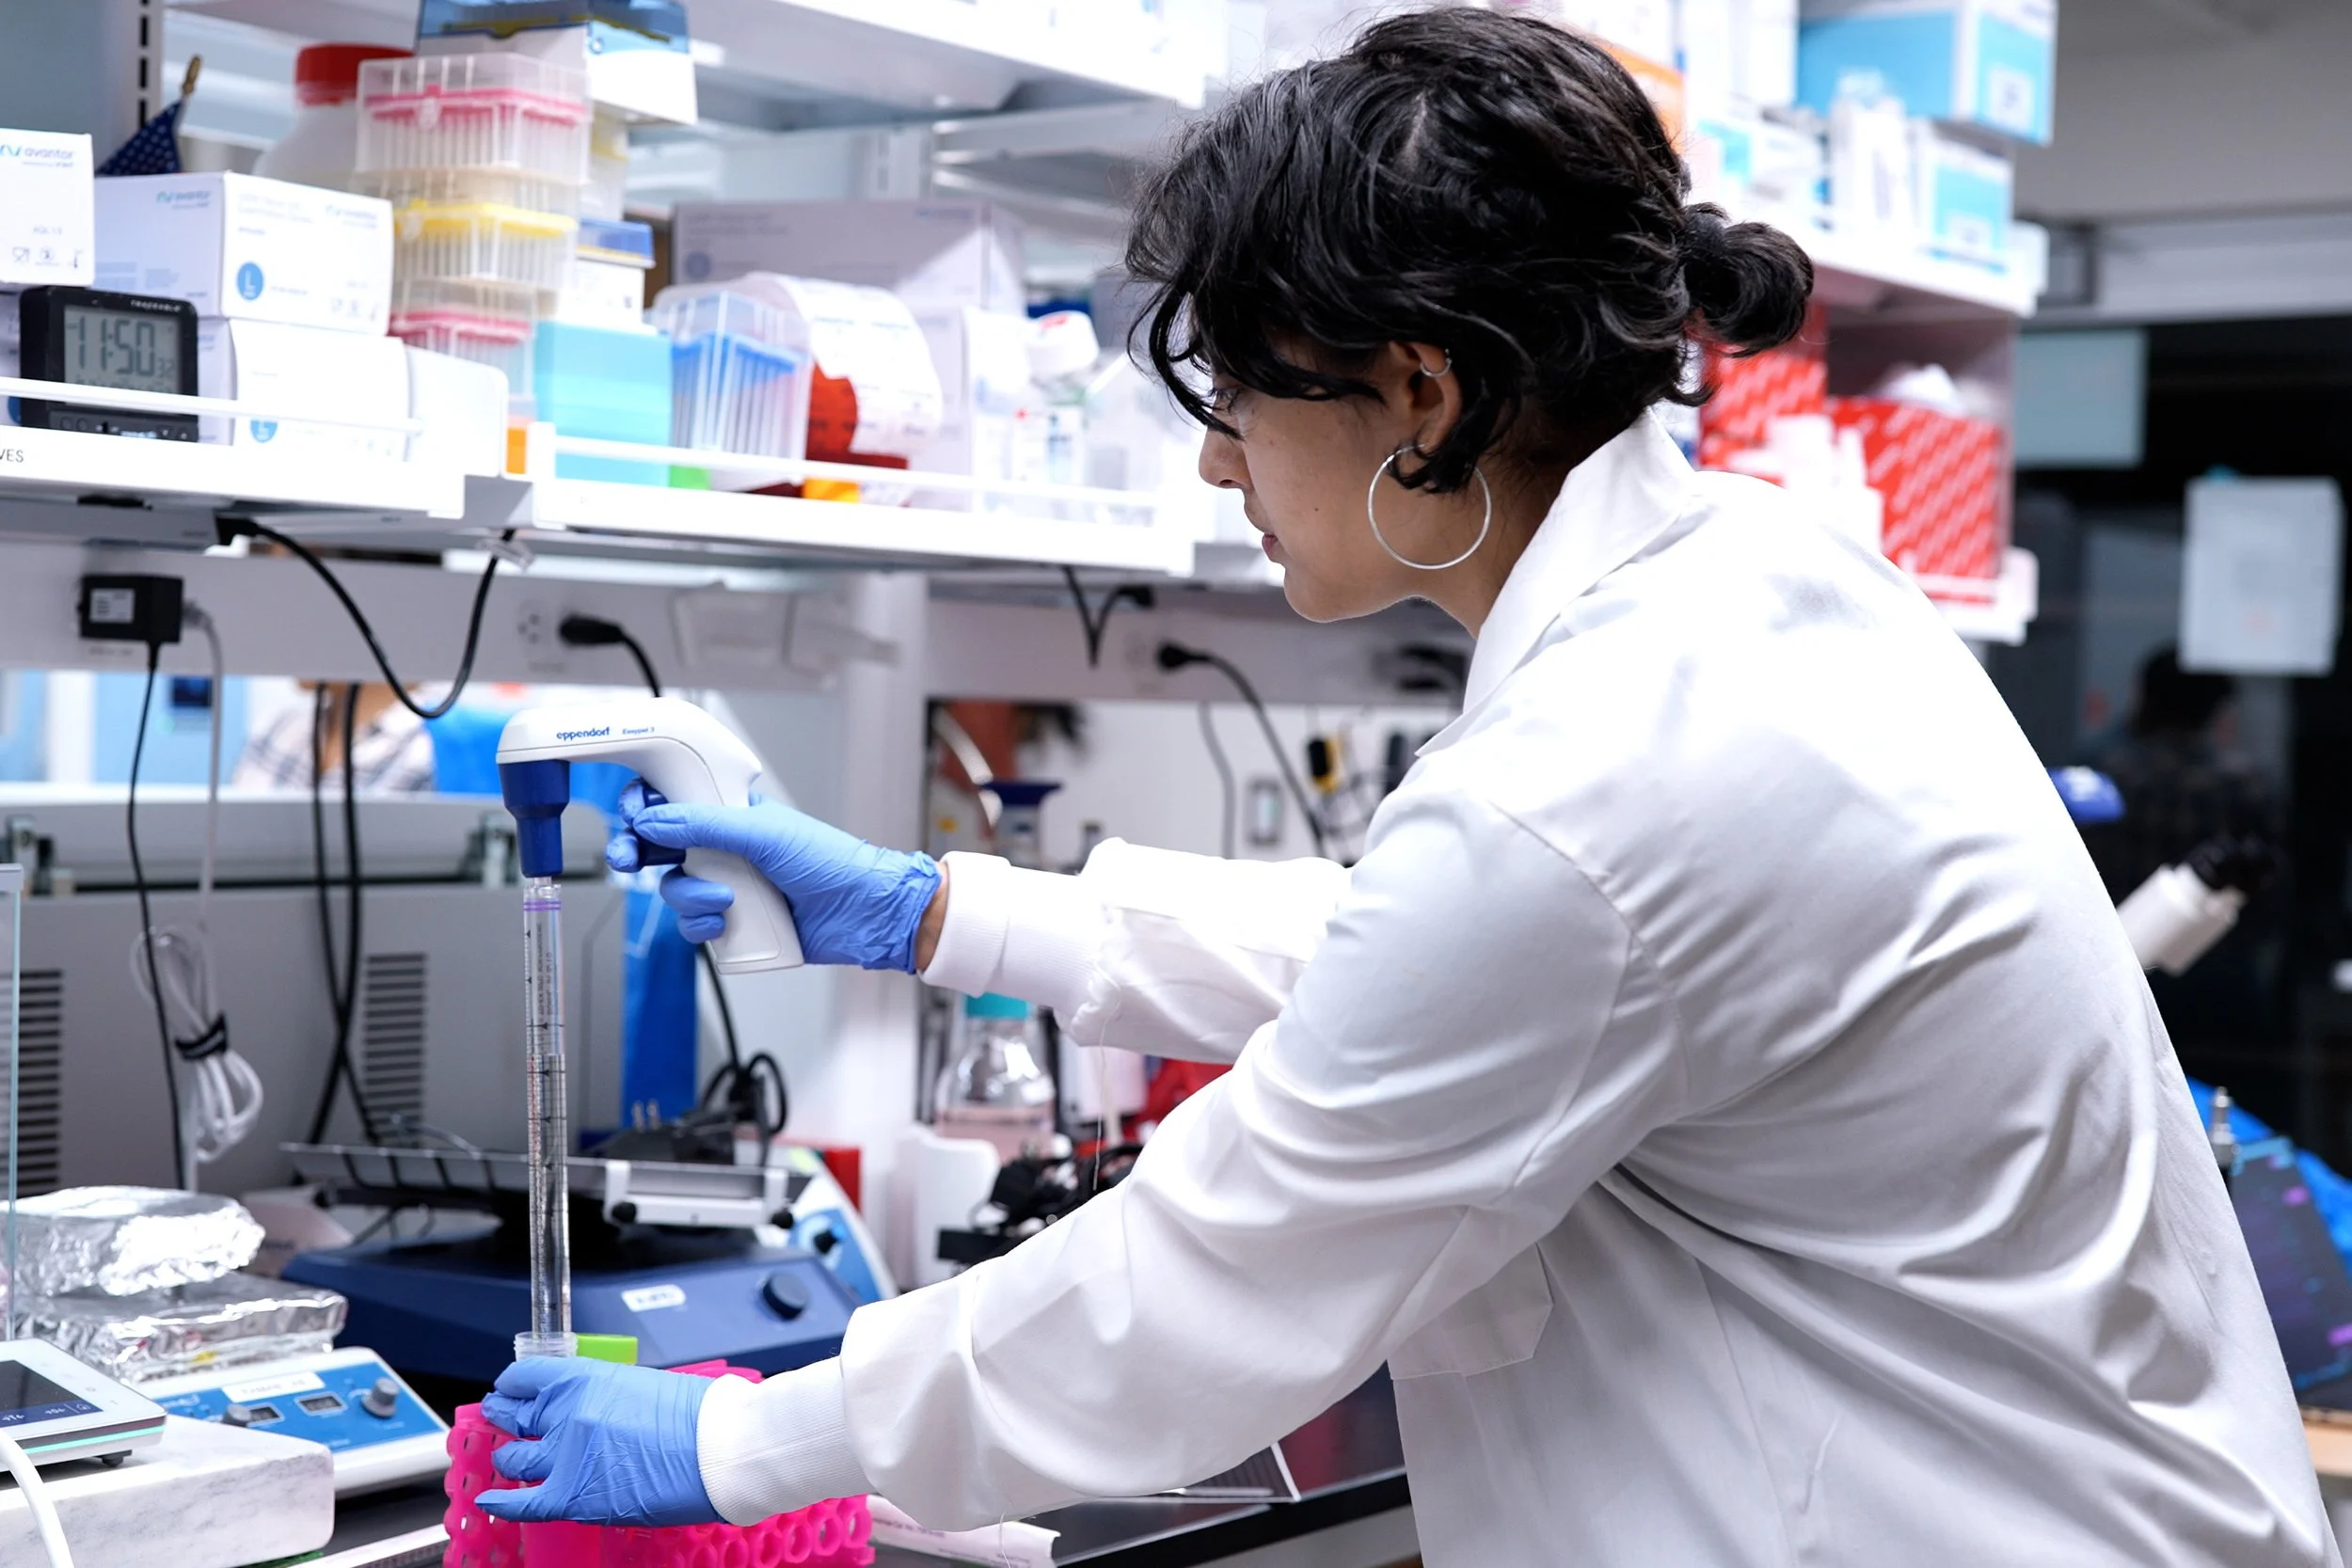
Maheera Bawa, investigadora del laboratorio de Ritu Raman en el MIT y primera autora del estudio, trabaja en el laboratorio donde se desarrolló el robot impulsado por músculo vivo. Cortesía: Melanie Gonick/MIT.
Por qué el gel más rígido no dio el robot más rápido
Un soporte firme ayudó a organizar las fibras y a generar fuerza, pero una aleta necesita también flexionarse. En las pruebas, el gel más blando permitió desplazamientos mayores de su extremo; las formulaciones más rígidas favorecieron otros aspectos de la respuesta muscular.
El mejor rendimiento al nadar apareció con una composición intermedia.
El resultado ilustra el equilibrio que exige el diseño: el músculo debe tirar con fuerza y el esqueleto ha de ceder lo suficiente para convertir ese tirón en una brazada.
Células musculares que responden a la luz azul
Las células del robot biohíbrido proceden de una línea de músculo esquelético de ratón modificada para responder a luz azul. Cuando los investigadores iluminan una zona, las fibras alumbradas se contraen. Así, los ingenieros pueden activar una aleta, la otra o ambas. «Se puede pensar en el robot como si tuviera dos músculos independientes», resume Raman en MIT News.
La luz aporta, por tanto, una forma de dar órdenes precisas sin añadir un mecanismo rígido a cada aleta que haga esta función.
El equipo estimuló además los tejidos con luz de forma periódica durante su preparación, a modo de entrenamiento. En una prueba de los actuadores —las piezas que transforman la contracción en movimiento—, los músculos ejercitados lograron un desplazamiento aproximadamente cuatro veces mayor que los no ejercitados. Después, los investigadores incorporaron esa rutina a los experimentos con el robot.
¿Qué consiguió hacer en el laberinto acuático?
En el experimento de navegación, los científicos colocaron el robot en una placa con agua y un recorrido formado por un tramo recto y dos cambios de dirección. La estimulación de una sola aleta produjo desplazamiento en una dirección; la activación de ambas permitió hacerlo girar. Al combinar esas respuestas, los científicos guiaron al robot biohíbrido a través del laberinto.
Es una demostración de locomoción dirigida, no de navegación autónoma.
La frecuencia de los destellos también modificó la velocidad. Con tres estímulos por segundo, el estudio registró una media de 3,43 longitudes corporales por minuto. Puede parecer poco, pero el objetivo de la prueba era comprobar si una película muscular extremadamente fina podía generar fuerza suficiente para nadar y si sus dos aletas podían controlarse por separado.
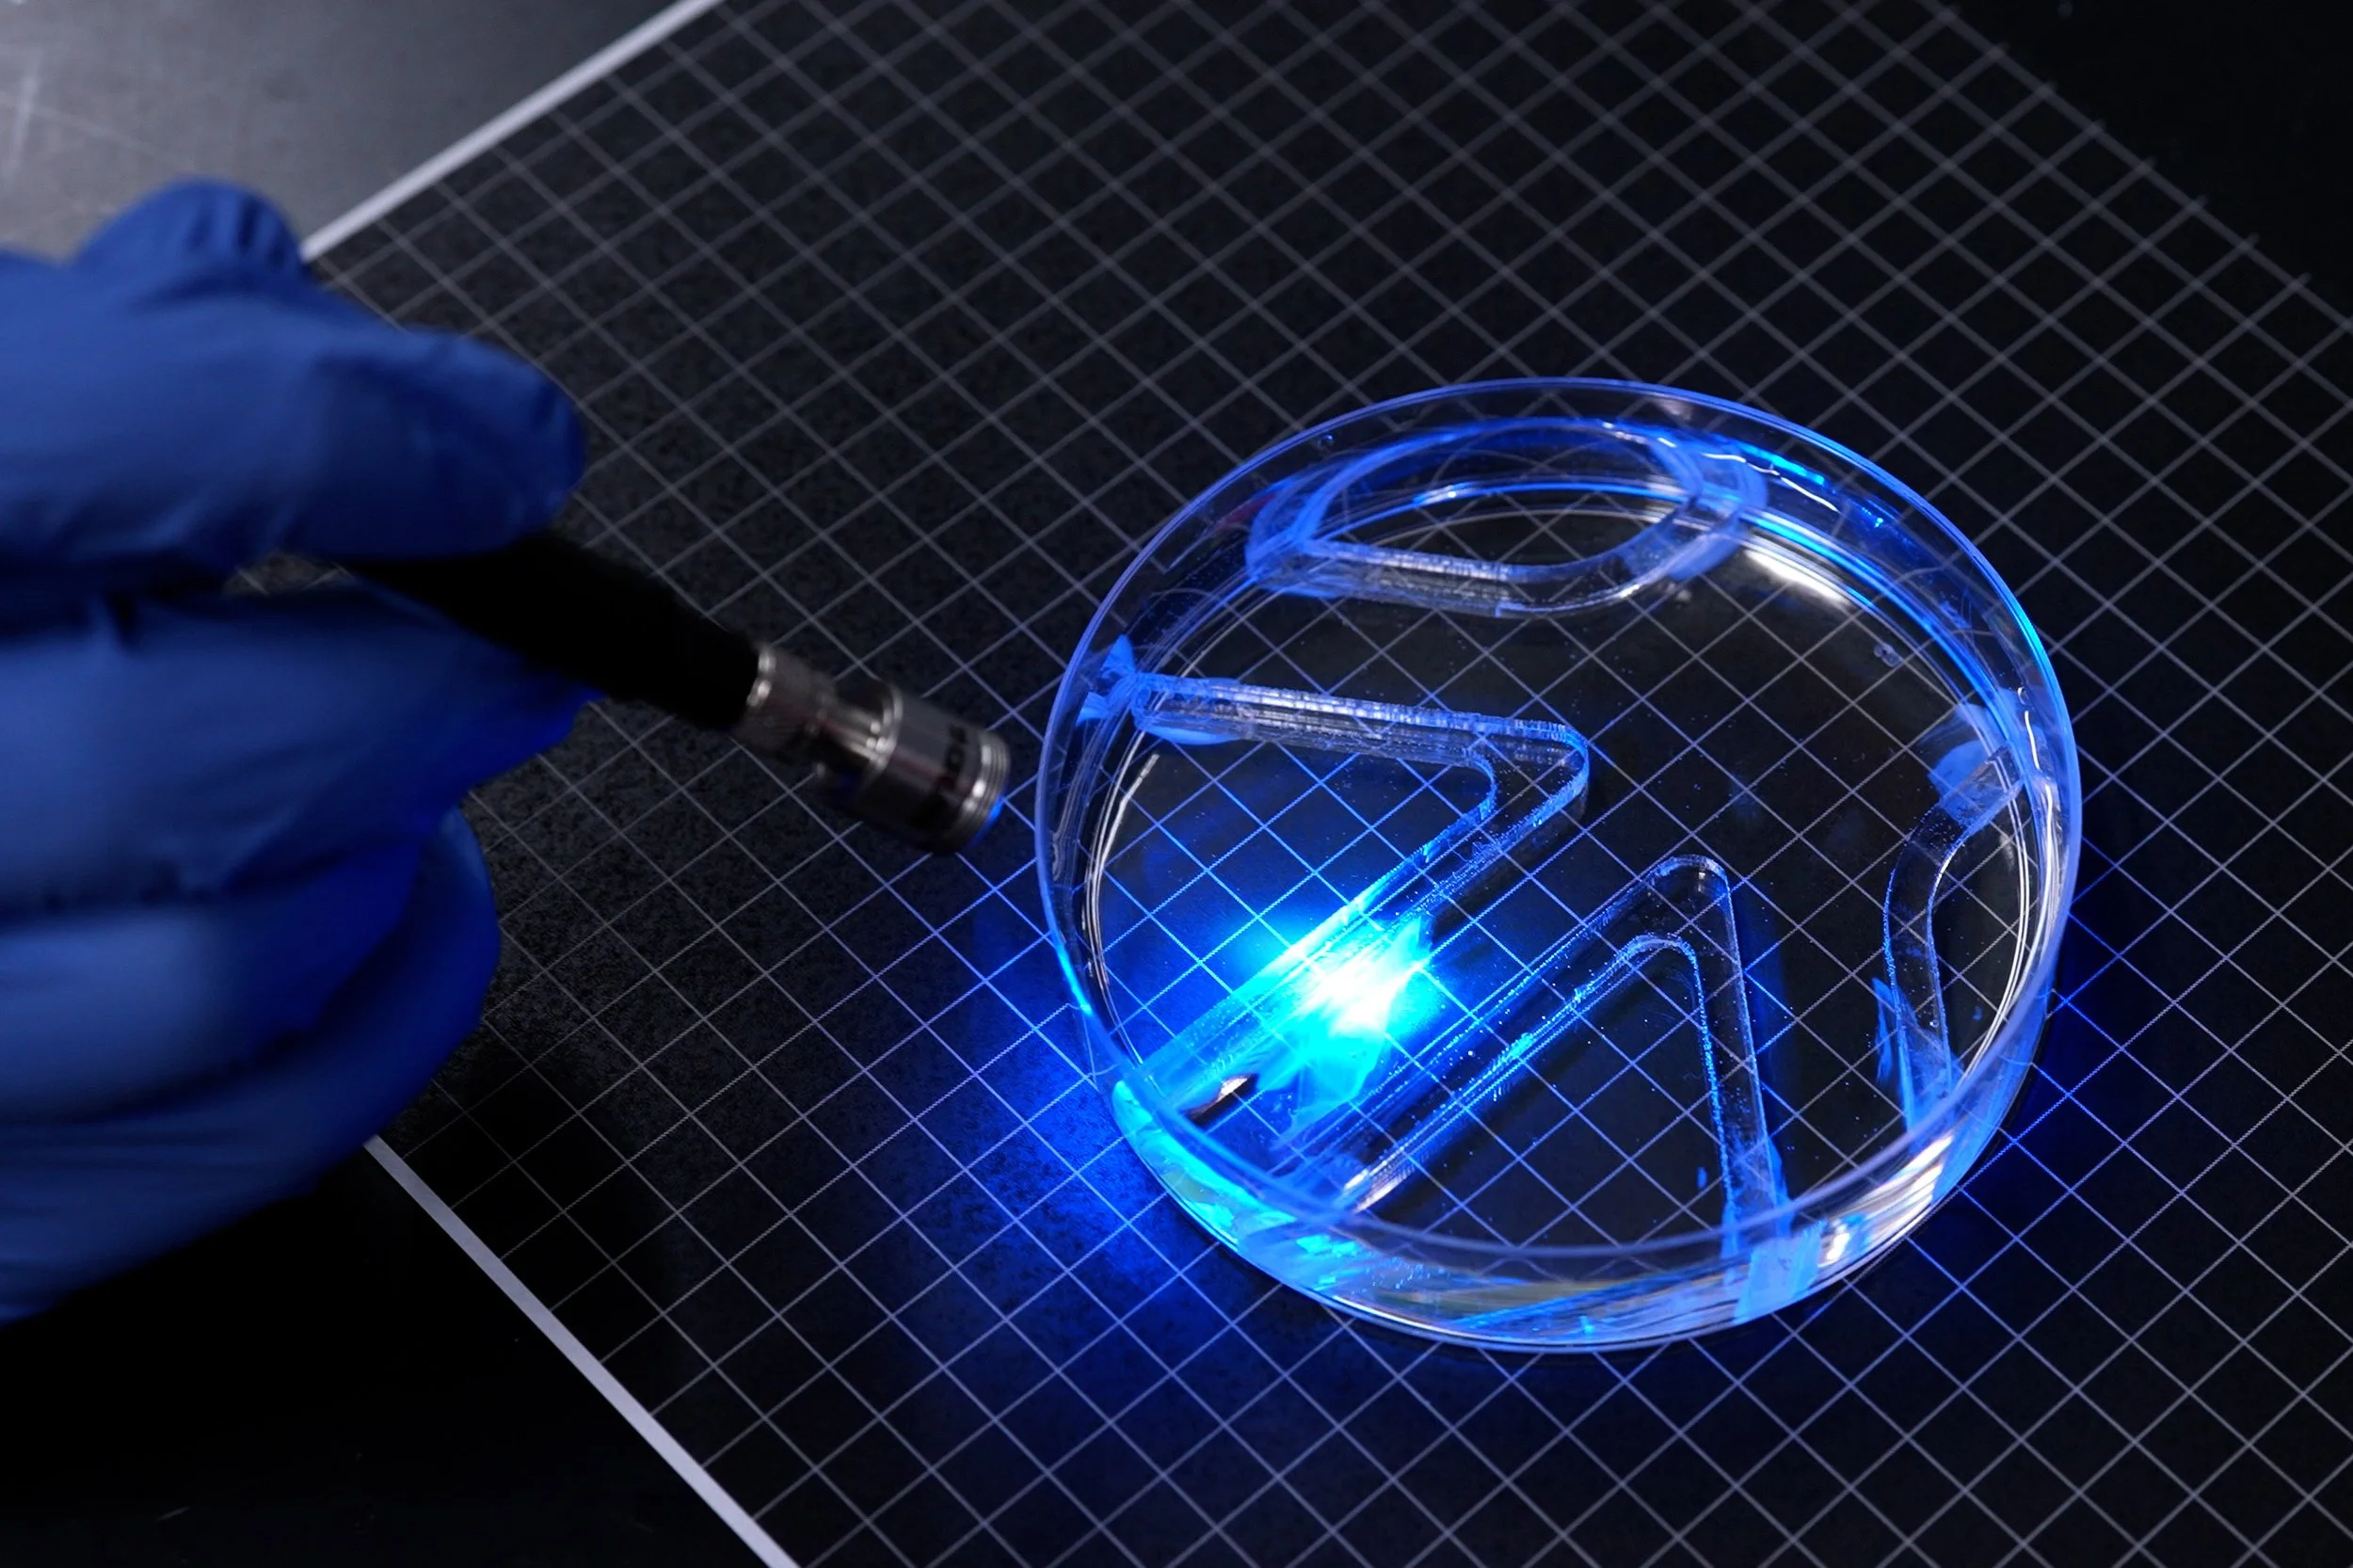
Un investigador ilumina con luz azul el robot biohíbrido dentro de una placa de laboratorio. La luz activa los músculos vivos de sus aletas, que le permiten desplazarse y girar por el agua. Foto: Melanie Gonick / MIT
Qué significa que el músculo sea «20 veces más eficiente»
El artículo compara estas láminas musculares con tejidos tridimensionales utilizados en investigaciones anteriores y fabricados con la misma línea celular. Según sus cálculos, las nuevas capas generan alrededor de 20 veces más fuerza por unidad de volumen de músculo. La medida se llama densidad de fuerza: relaciona la fuerza obtenida con la cantidad de tejido empleada.
Ese dato apunta a una mejor utilización de las células musculares. No significa que el robot consuma 20 veces menos energía al nadar: el estudio no presenta esa comparación de gasto energético. La ventaja que se ha medido corresponde al actuador muscular y se basa en resultados contrastados con los de trabajos previos.
Los investigadores observaron asimismo que las láminas de músculo seguían respondiendo después de más de 30 días en cultivo sin permanecer fijadas a un soporte rígido. Tampoco esta cifra describe un mes de natación continua: indica que el tejido conservó su capacidad de contracción durante ese periodo.
Qué le falta para nadar fuera del laboratorio
El músculo vivo se fatiga. En una prueba en la que estimularon continuamente una aleta dos veces por segundo, el robot fue perdiendo velocidad y, al cabo de 30 minutos, los investigadores ya no detectaron avance. El trabajo empleó además una sola línea celular, formas sencillas de aleta y una fuente de luz externa. Para funcionar por su cuenta, un dispositivo futuro necesitaría sistemas de control y alimentación integrados, entre otras mejoras.
Raman plantea la vigilancia de entornos acuáticos como una posible aplicación a largo plazo. También considera que los robots impulsados por tejido vivo podrían llegar a explorar lugares delicados para los aparatos convencionales. Son perspectivas de investigación, no funciones demostradas por este prototipo. Su siguiente objetivo, explica en MIT News, es mejorar la forma del cuerpo para aumentar la velocidad.
Por ahora, la aportación es concreta: el equipo ha conseguido que una capa de músculo más fina que un cabello mueva dos aletas, responda a órdenes distintas y conduzca un pequeño robot por el agua. La demostración abre una vía para diseñar máquinas biohíbridas que aprovechen mejor cada célula muscular, aunque todavía dependan de las manos —y de la luz— de quienes las construyen.▪️(29-septiembre-2026)
Información facilitada por MIT News
Fuente: M. Bawa, A. Berman, L. Schwendeman, F. Afghah, S. Johnson, and R. Raman. 2D Skeletal Muscle Thin Film Actuators Enhance Efficiency of Biohybrid Robots. Advanced Functional Materials (2026). DOI: https://doi.org/10.1002/adfm.78065
🦖 LA CIENCIA AVANZA. SIGUE SU RASTRO
-
Cada domingo seleccionamos para ti las noticias y los descubrimientos científicos más fascinantes de la semana, explicados con rigor, claridad y el estilo de RexMolón, la Ciencia en Acción.👉 SUSCRÍBETE GRATIS A LA NEWSLETTER DE REXMOLÓN
-
Si quieres recibir las noticias de ciencia de RexMolón cada día, únete a RexMolón News en WhatsApp, el canal donde compartimos las noticias según se publican.👉 ÚNETE GRATIS A REXMOLÓN NEWS
