

Conducir un coche en Galicia desde Valencia: así funciona la conducción remota probada por la UPM
Un conductor pisa el freno en Valencia y, a 744 kilómetros, un coche se detiene en un circuito de Galicia. El experimento demuestra que la distancia puede salvarse; el gran desafío es mantener el control cuando la conexión falla.
Por Enrique Coperías, periodista científico
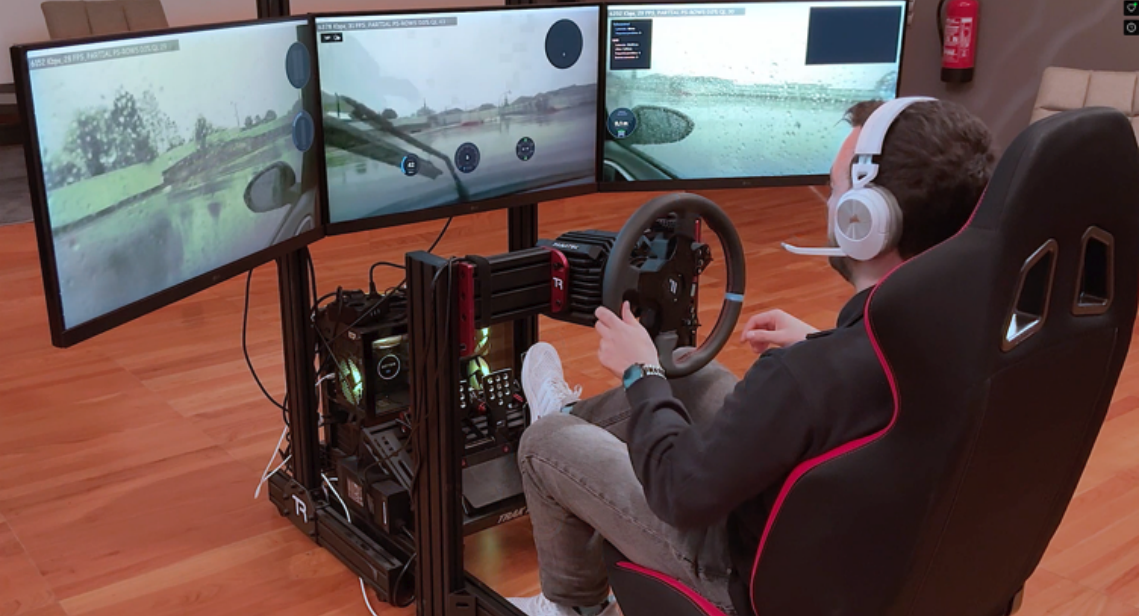
Un investigador conduce desde Valencia un coche situado en un circuito de pruebas en Galicia. Las pantallas le muestran las imágenes captadas por las cámaras del vehículo. Cortesía: UPM
El conductor gira el volante en Valencia y un coche cambia de dirección en Galicia. Delante de él no hay un parabrisas, sino tres pantallas que muestran las imágenes captadas por las cámaras del vehículo. Bajo sus pies hay pedales; en sus manos, un volante que ofrece resistencia al girar. El coche circula por el circuito de pruebas del Centro Tecnológico de Automoción de Galicia (CTAG), en O Porriño (Pontevedra). Entre ambos puntos median 744 kilómetros en línea recta.
La escena forma parte de Remote Driver, un proyecto en el que participan la Universidad Politécnica de Madrid (UPM), la Universidad Carlos III de Madrid, Nokia, CTAG, MedioCubo, Brainstorm Multimedia y CT Ingenieros. Sus responsables describen la arquitectura en un artículo aceptado por IEEE Communications Magazine. El propósito es hacer funcionar como un conjunto todos los elementos necesarios para conducir a distancia: el vehículo, el puesto del conductor, la transmisión de vídeo, las comunicaciones, la supervisión y la navegación.
La conducción remota consiste en que una persona observa lo que sucede alrededor de un vehículo mediante cámaras y otros datos enviados por una red de comunicaciones, y le transmite desde otro lugar las órdenes para acelerar, frenar o girar. La persona sigue conduciendo: lo que desaparece es su presencia física dentro del coche. Por eso, conducción remota y conducción autónoma no son sinónimos.
Qué ocurrió en el circuito de Galicia
Un coche conducido a distancia sigue necesitando a una persona que observe la vía, tome decisiones y actúe sobre el volante y los pedales. Lo que cambia es la forma en que percibe el entorno. Las cámaras envían imágenes al puesto de conducción; las órdenes hacen el viaje de vuelta hasta los sistemas que accionan el vehículo. Cualquier retraso, pérdida de datos o corte puede afectar a lo que el conductor ve y a la respuesta del coche.
En la prueba gallega, el vehículo utilizó una red comercial 5G. El puesto de conducción, instalado en las dependencias de Brainstorm/MedioCubo en Valencia, se conectó mediante una línea compartida de banda ancha. El coche recorrió una pista exterior y calles interiores que reproducen cruces, semáforos y pasos de peatones. Durante la prueba hizo paradas, atravesó intersecciones y alcanzó una velocidad máxima de 42 kilómetros por hora.
Según el artículo, completó maniobras como detenerse y atravesar intersecciones mientras era controlado desde Valencia.
Los investigadores midieron un retraso medio de 60 milisegundos en la ida y vuelta de una señal por la red, con valores entre 52 y 71 milisegundos. También estimaron en unos 55 milisegundos el tiempo empleado por el sistema de vídeo para captar, codificar, transmitir y mostrar las imágenes, sin incluir el retraso de la red. Son medidas de partes distintas del sistema; sumarlas no permite establecer por sí solo cuánto tarda el coche en responder a cada situación.
El conductor describió la experiencia como cómoda y segura durante el ensayo, aunque consideró mejorable la información que recibía sobre las irregularidades del firme. Esa impresión aporta una primera observación sobre el manejo del vehículo. El artículo no presenta, sin embargo, una evaluación sistemática con numerosos conductores ni una prueba de circulación en calles abiertas.
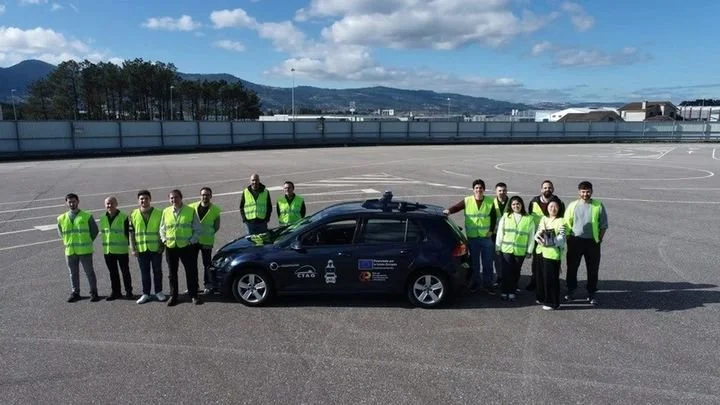
Miembros del proyecto Remote Driver, junto al vehículo utilizado en las pruebas de conducción a distancia en Galicia. Foto: UPM.
El problema decisivo: qué ve el conductor cuando falla la conexión
Desde Valencia, quien conduce depende de las imágenes que llegan desde Galicia. Si se retrasan, pierden calidad o se interrumpen, su percepción de la vía empeora. También deben viajar en sentido contrario las órdenes dirigidas al coche. «La conducción remota requiere mucho más que una conexión rápida», advierte Carlos Mariano Lentisco, investigador de la UPM, en un comunicado difundido por la universidad.
La afirmación de Lentisco resume el problema que aborda el proyecto. Una conexión veloz sirve de poco si la imagen llega tarde, se congela o pierde detalles justo cuando aparece un peatón. También hay que decidir cómo se asigna cada vehículo a un operador, cómo se vigila su estado y qué respuesta se activa cuando las comunicaciones empeoran.
Para afrontar ese problema, el equipo emplea un sistema de compresión diseñado para transmitir vídeo con poco retraso y resistir pérdidas de datos. Este divide cada fotograma en pequeños bloques independientes y los reparte entre los paquetes enviados por la red. Si se pierde uno, el daño visual queda disperso en lugar de inutilizar una gran parte de la imagen. Cuando la conexión empeora, el sistema puede reducir la cantidad de datos que transmite y modificar el tamaño de los paquetes.
El objetivo es que el deterioro sea gradual y dé tiempo a reaccionar; no significa que cualquier pérdida de señal resulte inocua.
El prototipo también mide de forma continua el retraso y la pérdida de paquetes. Si deja de recibir órdenes durante un intervalo configurable —los autores ponen como ejemplo 250 milisegundos—, el vehículo inicia una maniobra de detención y enciende las luces de emergencia.
Esta respuesta es una protección ante un corte de comunicaciones, pero todavía queda por desarrollar una parada que tenga en cuenta la situación concreta del entorno. Los autores la señalan entre sus próximos objetivos. Una desconexión junto a un arcén despejado plantea un problema distinto de una interrupción en medio de una intersección.
Un navegador que también busca cobertura
Un navegador convencional suele comparar distancias y tiempos. El desarrollado para Remote Driver añade otra condición: la calidad prevista de la conexión a lo largo del trayecto. Si una zona presenta problemas de cobertura, el sistema puede proponer un camino diferente aunque el viaje dure más. «El sistema puede elegir una ruta algo más larga», explica Lentisco.
Para calcular esas rutas, el navegador puede utilizar información de viajes anteriores en los que se detectaron malas comunicaciones. Durante un recorrido, también puede recibir avisos cuando aumentan el retraso o la pérdida de datos y plantear un desvío.
La decisión responde a una necesidad propia de la conducción remota: el camino más rápido deja de ser el mejor si en parte de él el conductor podría perder la capacidad de ver y controlar adecuadamente el coche.
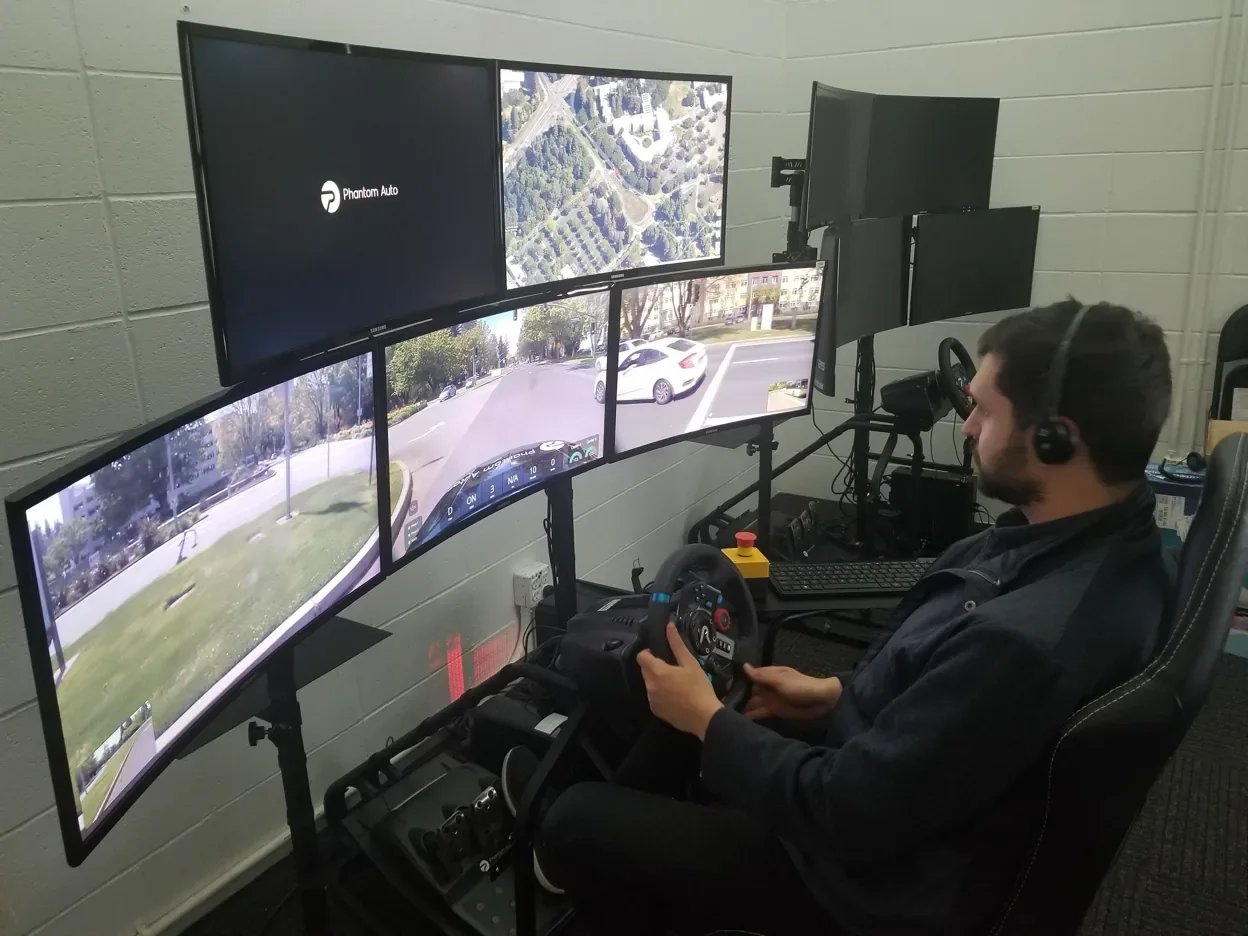
Un operador ante un puesto de conducción remota de Phantom Auto: las pantallas muestran el entorno del vehículo y el volante permite manejarlo a distancia. La imagen ilustra esta tecnología y no corresponde a la prueba de la UPM. Fuente: Mashable
La prueba del cambio de ruta fue una simulación
Aquí está la distinción más importante del estudio. El coche conducido entre Valencia y Galicia era real. La prueba en la que el navegador evitó una zona de mala cobertura se hizo con un vehículo simulado, en un entorno controlado que reproducía el circuito del CTAG.
En esa simulación, los investigadores empeoraron artificialmente la conexión de una zona hasta alcanzar un retraso de 175 milisegundos y una pérdida del 20 % de los paquetes. Al detectar el problema, el sistema calculó una salida alternativa. En una segunda vuelta evitó desde el principio el área afectada. La ruta más corta tenía un tiempo estimado de 51,5 segundos; el recorrido que esquivaba la zona de mala conexión tardó 81 segundos.
El resultado muestra que los componentes del prototipo pueden detectar un problema de comunicaciones y coordinar un cambio de ruta. No demuestra todavía que un vehículo real haya ejecutado ese desvío en vías públicas ni cómo respondería el sistema ante todas las variaciones de cobertura que pueden darse en ellas.
Para qué podría servir la conducción remota
Los investigadores de la UPM apuntan a posibles aplicaciones en logística, transporte público, servicios de coche compartido y gestión de flotas. También contemplan que un operador humano pueda ayudar a un vehículo automatizado cuando este encuentre una situación que no sepa resolver. En ese caso, la intervención a distancia sería una forma de combinar la automatización con decisiones humanas. Son usos potenciales, no servicios validados por la prueba de Galicia.
«Esta posibilidad cobra especial relevancia a medida que avanza el desarrollo de la movilidad automatizada y plantea nuevos escenarios en los que humanos y sistemas autónomos trabajen conjuntamente», comenta Ignacio Soto, investigador de la Escuela Técnica Superior de Ingenieros de Telecomunicación de la UPM y participante en el proyecto.
El siguiente reto consiste en comprobar cómo funciona la arquitectura durante más tiempo, con distintos conductores y ante situaciones menos controladas. El ensayo acredita un avance concreto: una persona pudo manejar desde Valencia un coche situado en un circuito gallego mediante conexiones disponibles comercialmente.
La simulación añade otra pieza: una ruta puede calcularse teniendo en cuenta la cobertura. Para trasladar ambas capacidades a la circulación cotidiana habrá que demostrar que siguen funcionando juntas cuando la carretera y la red dejan de comportarse como estaba previsto.▪️(28-septiembre-2026)
⏱️ LO MÁS IMPORTANTE DEL ESTUDIO, EN 30 SEGUNDOS
- Conducción real a distancia: una persona situada en Valencia manejó un coche en el circuito de pruebas de CTAG, en Galicia, a 744 kilómetros en línea recta.
- Hasta 42 km/h: el vehículo recorrió pistas que reproducen calles, cruces, semáforos y pasos de peatones.
- Vídeo y 5G: las cámaras mostraban el entorno al conductor, mientras sus órdenes viajaban de vuelta al coche. El sistema adapta el vídeo si empeora la conexión.
- Respuesta ante un corte: si el vehículo deja de recibir órdenes durante un intervalo configurable —por ejemplo, 250 milisegundos—, inicia una maniobra de detención y enciende las luces de emergencia.
- Una ruta que busca cobertura: en una prueba con un vehículo simulado, el navegador detectó una zona de mala conexión y calculó un recorrido alternativo, aunque fuera más largo.
- El límite del resultado: la conducción real se probó en un circuito; el cambio de ruta se probó en simulación. El estudio aún no demuestra el funcionamiento conjunto del sistema en vías abiertas.
Información facilitada por la Universidad Politécnica de Madrid
Fuente: I. Soto et al. Remote Driver: An Architecture for Remote Driving Services. IEEE Communications Magazine (2026). DOI: 10.1109/MCOM.001.2500478
🦖 NO TE PIERDAS LA CIENCIA QUE ESTÁ CAMBIANDO EL MUNDO
-
Cada domingo seleccionamos para ti las noticias y los descubrimientos científicos más fascinantes de la semana, explicados con rigor, claridad y el estilo de RexMolón, la Ciencia en Acción.👉 SUSCRÍBETE GRATIS A LA NEWSLETTER DE REXMOLÓN
-
Si quieres recibir las noticias de ciencia de RexMolón cada día, únete a RexMolón News en WhatsApp, el canal donde compartimos las noticias según se publican.👉 ÚNETE GRATIS A REXMOLÓN NEWS
