Se doblan, se estiran, agarran objetos y se conectan entre sí para afrontar desafíos difíciles de resolver para muchas máquinas convencionales. Una nueva generación de robots flexibles, basados en la trompa del elefante, abre el camino hacia una robótica capaz de adaptar su propio cuerpo a cada misión.
Por Enrique Coperías, periodista científico
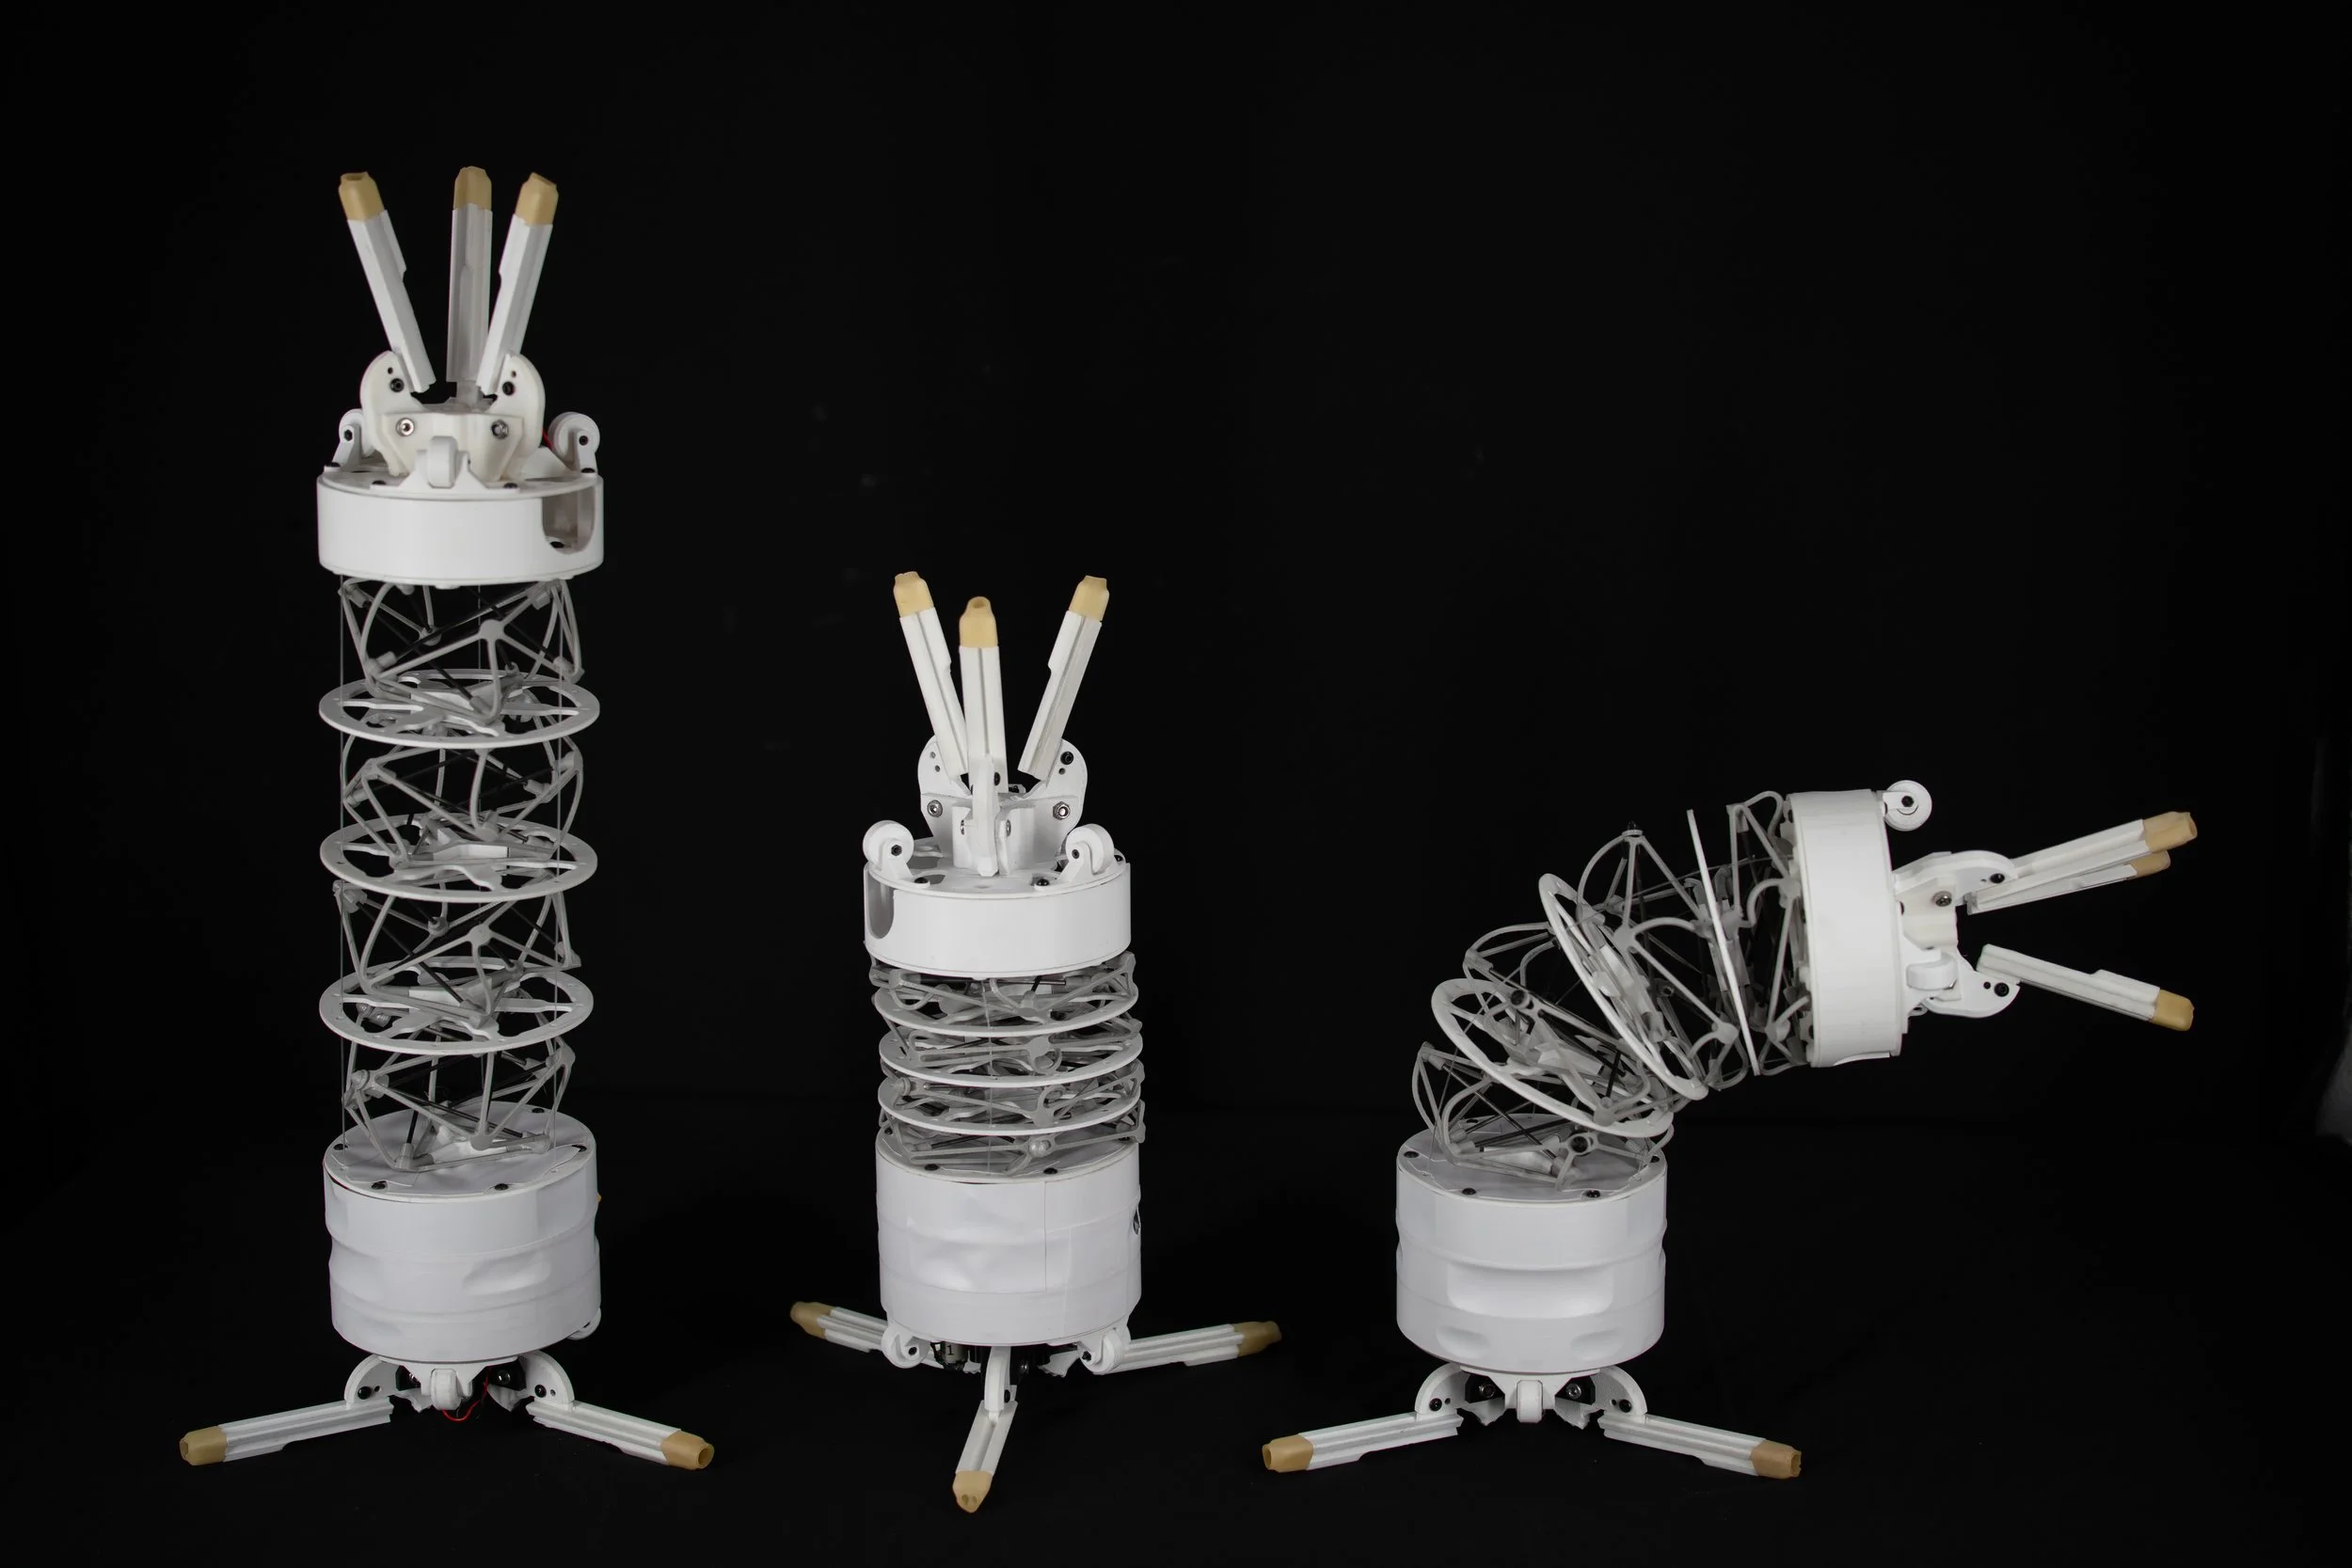
Tres robots flexibles inspirados en la trompa de los elefantes muestran su capacidad para estirarse, contraerse y doblarse. Desarrollados en la Universidad Estatal de Colorado, pueden conectarse entre sí para realizar tareas cooperativas. Cortesía: Colorado State University / Walter Scott, Jr. College of Engineering
La trompa de un elefante es una de las estructuras más extraordinarias que ha producido la evolución. Carece de huesos y articulaciones, pero puede levantar objetos pesados, recoger pequeños alimentos del suelo, rodear obstáculos y ejecutar movimientos de una precisión sorprendente. Su secreto reside en una compleja arquitectura muscular, formada por cerca de 40.000 músculos, que le permite modificar su longitud, curvatura y rigidez según las necesidades.
Durante décadas, los ingenieros han intentado reproducir esa combinación de fuerza, flexibilidad y destreza sin mucho éxito. Ahora, un equipo de la Universidad Estatal de Colorado, en Estados Unidos, ha desarrollado una nueva generación de robots inspirados en la trompa de los elefantes que no solo imitan algunos de sus movimientos, sino que también pueden conectarse entre sí para formar estructuras más grandes y realizar tareas colectivas.
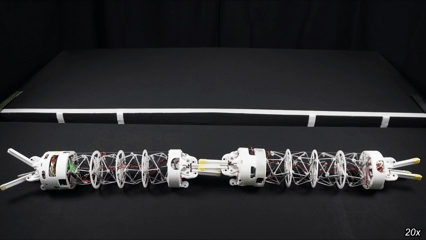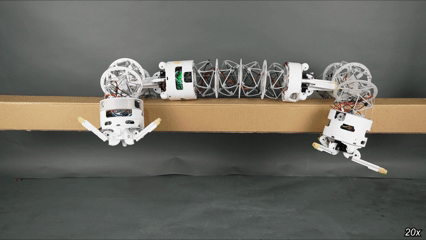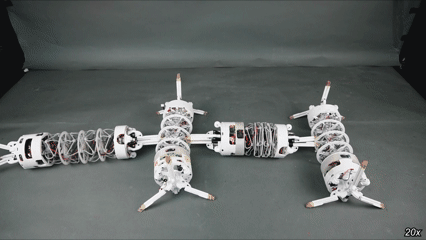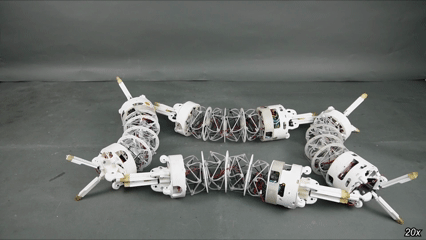
El resultado es una máquina de apariencia poco convencional. En lugar de contar con un esqueleto rígido, brazos articulados y mecanismos de movimiento tradicionales, su cuerpo está formado por barras y cables que trabajan conjuntamente para mantener una estructura flexible. Puede alargarse, contraerse, doblarse en distintas direcciones y desplazarse por superficies irregulares. Además, incorpora unas pinzas en ambos extremos que le permiten sujetar objetos o conectarse físicamente con otros robots semejantes.
La investigación, publicada en la revista científica Nature Machine Intelligence, presenta un sistema denominado TeCoBot, concebido para superar una limitación importante de la robótica actual: la dificultad de construir máquinas capaces de modificar no solo sus movimientos, sino también su configuración física para adaptarse a situaciones imprevistas.
¿Qué son los robots TeCoBot y qué los hace diferentes?
Los TeCoBot son robots continuos y modulares basados en el principio de tensegridad, una arquitectura mecánica que combina barras rígidas y cables sometidos a tensión. Gracias a este diseño, pueden modificar la forma de su cuerpo, manipular objetos y conectarse con otras unidades para realizar tareas cooperativas.
El sistema reúne dos características que habitualmente se estudian por separado. Por un lado, la flexibilidad de los robots continuos, capaces de curvarse a lo largo de su estructura sin depender de una sucesión de articulaciones convencionales. Por otro, la capacidad de los robots modulares para reorganizarse mediante la conexión de diferentes unidades.
La principal innovación consiste en combinar ambas propiedades en una misma plataforma robótica. Cada módulo puede funcionar por separado o integrarse en un conjunto mayor que cambia de geometría según las necesidades de la tarea.
Este enfoque abre la posibilidad de desarrollar máquinas capaces de adoptar diferentes configuraciones corporales. Un robot podría utilizar una forma alargada para alcanzar un objeto distante y, después, conectarse con otros para formar una estructura más estable o transportar una carga.
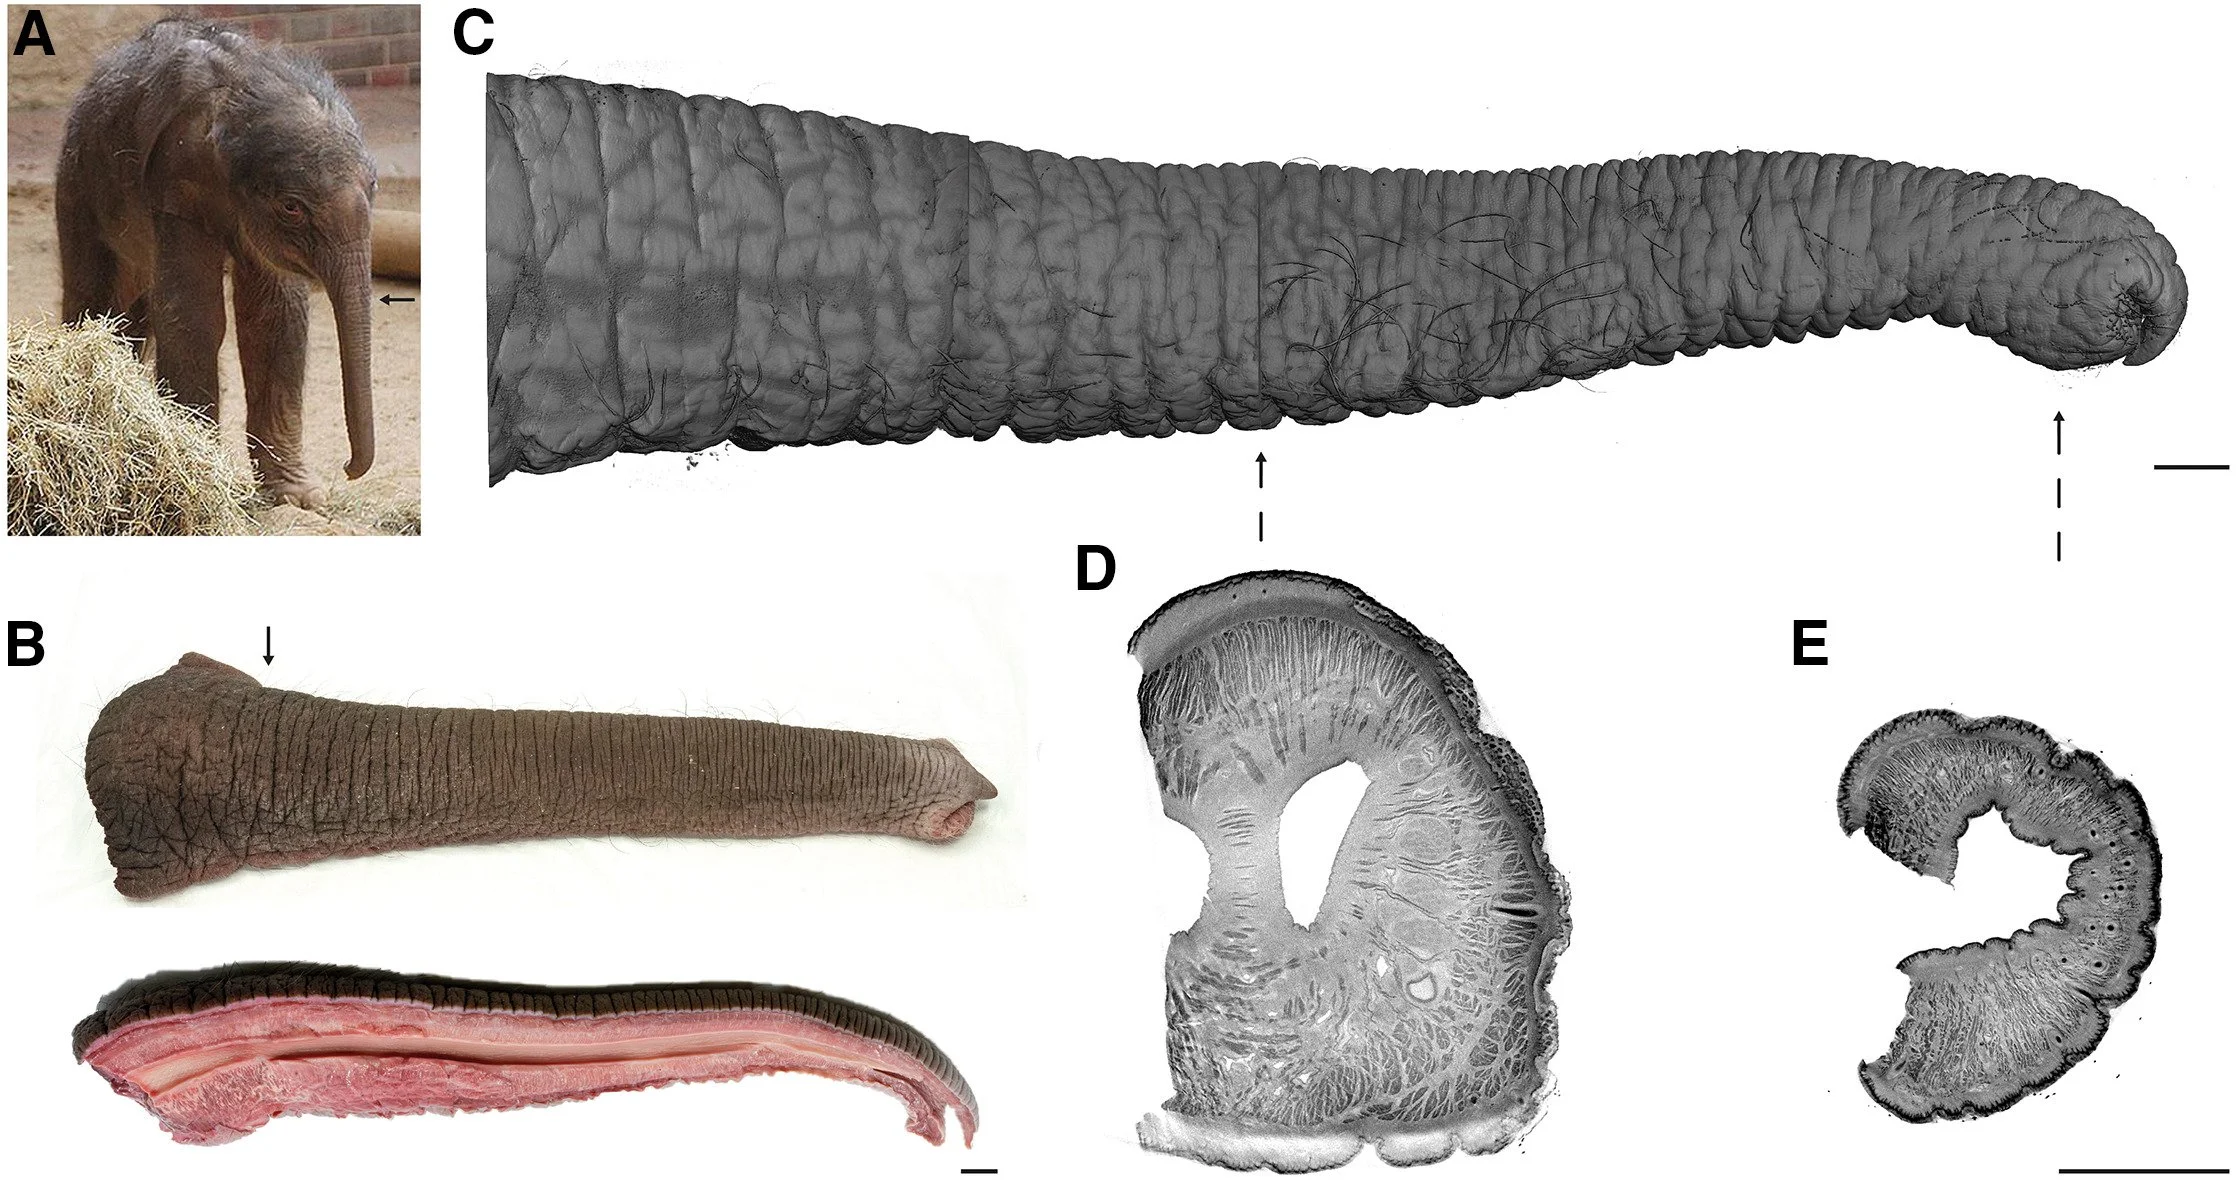
Anatomía de la trompa de una cría de elefante asiático. Las imágenes muestran su estructura externa y cortes transversales obtenidos mediante microtomografía, que revelan la compleja organización muscular responsable de su extraordinaria flexibilidad y precisión. Créditos: Zoo Leipzig / Current Biology (2023)
El secreto de la trompa de los elefantes: moverse sin huesos
Para comprender la importancia del diseño, conviene observar primero cómo funciona una trompa auténtica. A diferencia de los brazos humanos, cuyo movimiento depende de huesos conectados mediante articulaciones, la trompa del elefante es lo que los biomecánicos denominan un hidrostato muscular. Se trata de una estructura formada por músculos organizados en distintas direcciones que, al contraerse de manera coordinada, permiten que el órgano se acorte, se alargue, se retuerza o se curve.
Su complejidad anatómica es extraordinaria. Una investigación publicada en Current Biology en 2023 reconstruyó mediante técnicas de imagen la musculatura de la trompa de una cría de elefante asiático y estimó que contenía unos 90.000 fascículos musculares. Estos pequeños haces de fibras permiten combinar movimientos de gran amplitud con otros extremadamente delicados. En la región próxima a la punta, los investigadores identificaron alrededor de 8.000 fascículos particularmente finos, relacionados con su notable destreza.
Esa capacidad ha convertido la trompa en un modelo recurrente para la robótica bioinspirada, una disciplina que estudia las soluciones desarrolladas por los organismos vivos para trasladar algunos de sus principios a la ingeniería.
El problema es que reproducir semejante versatilidad mediante mecanismos artificiales resulta complicado. Los robots industriales convencionales están construidos habitualmente con componentes rígidos, unidos por articulaciones que proporcionan movimientos precisos y repetibles. Son excelentes para ensamblar automóviles, soldar piezas o transportar productos dentro de una fábrica, pero su geometría limita las posiciones que pueden adoptar.
Los denominados robots continuos, por el contrario, disponen de cuerpos capaces de curvarse a lo largo de su estructura. Resultan especialmente interesantes para desplazarse por espacios estrechos o manipular objetos delicados. Sin embargo, muchos de ellos no pueden modificar su arquitectura mediante la conexión autónoma con otras unidades.
La propuesta del equipo de Colorado combina estas dos posibilidades: un cuerpo flexible que puede deformarse y un sistema de conexión que permite construir estructuras colectivas.
Tensegridad: la tecnología que permite a los robots cambiar de forma
La clave del funcionamiento de TeCoBot es un principio de ingeniería conocido como tensegridad, un término que procede de la expresión inglesa tensional integrity o integridad tensional.
En una estructura convencional, los elementos rígidos suelen estar conectados directamente entre sí y transmiten fuerzas a través de sus uniones. En una estructura de tensegridad, por el contrario, las barras sometidas a compresión se mantienen en posición gracias a una red de elementos que trabajan a tracción, como cables o tensores.
El resultado es una arquitectura que puede conservar su estabilidad sin necesidad de comportarse como un bloque rígido. Si se modifica la tensión de determinados cables, cambia también la geometría del conjunto.
Una forma sencilla de imaginarlo es pensar en varias varillas suspendidas dentro de una red de cuerdas tensadas. Aunque las varillas no estén conectadas mediante articulaciones convencionales, la tensión de los cables mantiene organizada la estructura. Al tirar de determinadas cuerdas y aflojar otras, el conjunto puede deformarse de manera controlada.
Este es el principio que utilizan los nuevos robots. Su cuerpo tubular incorpora elementos rígidos y cables accionados mediante motores que permiten modificar su forma. La máquina puede curvarse para rodear un objeto, extenderse para alcanzar una posición distante o contraerse cuando necesita modificar su postura.
🗣️ «A menudo, la estructura física de los robots es fija, pero nuestro enfoque permite que estos sistemas flexibles adapten su forma al entorno y a las necesidades cambiantes de su misión», explica Jianguo Zhao, profesor asociado del Departamento de Ingeniería Mecánica de la Universidad Estatal de Colorado y responsable del proyecto.
La tensegridad no es una invención de este equipo. Desde hace años se investiga su utilización en sistemas robóticos capaces de absorber impactos o desplazarse por terrenos difíciles. Por ejemplo, otro trabajo publicado en Nature Machine Intelligence en 2026 presentó Tribar, un robot de tensegridad formado por tres barras que sobrevivió a caídas desde al menos 5,7 metros y posteriormente consiguió desplazarse de manera autónoma por terrenos irregulares.
La diferencia es que los investigadores de Colorado han utilizado este principio para desarrollar una arquitectura orientada tanto a la manipulación de objetos como a la colaboración física entre máquinas.
Robots que cambian de forma
Dos robots inspirados en la trompa de los elefantes se estiran y contraen gracias a su estructura flexible. Cortesía: Colorado State University / Walter Scott, Jr. College of Engineering.
Robots modulares que pueden unirse para formar estructuras más grandes
Una de las características más interesantes del nuevo sistema son las pinzas que incorpora en sus dos extremos. No funcionan únicamente como herramientas para agarrar objetos. También actúan como mecanismos de conexión que permiten que varios robots se unan entre sí.
De este modo, una unidad puede trabajar individualmente y, cuando la tarea lo requiere, conectarse con otras para formar cadenas, anillos, ramificaciones o estructuras con distintas geometrías.
La idea recuerda a los juegos de construcción, en los que unas pocas piezas básicas pueden combinarse para producir objetos de formas muy diferentes. La diferencia es que, en este caso, cada pieza dispone de sus propios mecanismos de movimiento y puede contribuir activamente al funcionamiento del conjunto.
Zhao describe estos sistemas como robots generalistas. En lugar de construir una máquina específica para cada trabajo, el objetivo es disponer de unidades capaces de reorganizarse para afrontar problemas distintos.
Las pinzas también ofrecen una ventaja respecto a algunos mecanismos de conexión magnéticos empleados en robótica modular. Según los investigadores, reducen determinados problemas de alineación y proporcionan una unión mecánica que facilita la formación de estructuras complejas.
Las posibilidades de reorganización se han estudiado experimentalmente. En las demostraciones recogidas en el artículo científico, grupos de tres robots adoptan diferentes configuraciones para manipular objetos, mientras que otras combinaciones permiten desarrollar movimientos colectivos o desplazarse por superficies difíciles.
Una misma agrupación puede actuar como un brazo alargado para alcanzar un objeto distante o modificar su configuración para distribuir los puntos de apoyo y sujetar elementos de otra manera.
Esta capacidad de transformación constituye una diferencia fundamental respecto a los brazos robóticos tradicionales: la máquina no se limita a cambiar la posición de sus componentes, sino que puede reorganizar la manera en que están conectados.
¿Qué pueden hacer estos robots? Desde recoger uvas hasta superar obstáculos
Los investigadores no se han limitado a estudiar las posibilidades del diseño mediante simulaciones informáticas. También han construido prototipos y los han sometido a diversas pruebas, tanto en el laboratorio como al aire libre.
En una de las demostraciones, un solo robot recoge uvas situadas a diferentes alturas y las deposita en un recipiente. Para hacerlo combina movimientos de flexión con cambios de longitud, adaptando su cuerpo a la posición de cada fruto.
En otras pruebas, las máquinas se desplazan utilizando estrategias muy diferentes. Pueden avanzar mediante ciclos de extensión y contracción, reptar con ayuda de sus pinzas, rodar sobre sí mismas, girar e incluso trepar por tuberías.
El equipo ha examinado también su comportamiento sobre aceras, hierba, grava, tierra, rocas, madera y otras superficies. Estas pruebas permiten evaluar hasta qué punto la flexibilidad de la estructura facilita la adaptación a terrenos que no presentan las condiciones uniformes de un laboratorio.
Las demostraciones colectivas resultan todavía más llamativas. Varios robots conectados pueden transportar objetos, salvar espacios abiertos, superar obstáculos verticales, trepar por obstáculos verticales o desplazarse formando estructuras semejantes a cadenas y anillos.
En algunos experimentos, los investigadores los utilizaron para realizar pequeñas operaciones de manipulación, como retirar el tapón de un tubo de ensayo, verter su contenido, quitar la tapa de un recipiente o cambiar la orientación de un cubo.
También recrearon tareas domésticas y de organización de materiales. Tres robots colaboraron para ordenar una mesa de trabajo, colocar un bolígrafo en su soporte y retirar papeles, mientras que otra demostración consistió en trasladar componentes entre recipientes y cajones.
Uno de los ensayos en exteriores reproduce una situación relacionada con la exploración ambiental: dos robots conectados recorren un terreno pedregoso, se incorporan para recoger una flor y transportan la muestra hasta un recipiente. En otro experimento, tres unidades colaboran para recoger residuos cerca de un arroyo.
Estas pruebas muestran una combinación de locomoción y manipulación, conocida en robótica como locomanipulación: la capacidad de desplazarse por el entorno mientras se interactúa con objetos.
No obstante, las demostraciones también ponen de manifiesto limitaciones. En la prueba de recogida de residuos, por ejemplo, los investigadores identificaron dificultades relacionadas con el par motor necesario para superar un tramo ascendente. La versatilidad de la estructura no elimina las restricciones impuestas por la potencia de los actuadores, el peso o las condiciones del terreno.
El gran desafío: conseguir que trabajen de forma autónoma
El desarrollo de los prototipos ha requerido resolver problemas de ingeniería que no siempre resultan evidentes al observar sus movimientos.
Mahmud Hasan Saikot, estudiante de doctorado y uno de los dos primeros firmantes del estudio junto con Sydney Spiegel, explica que el equipo tuvo que ensayar distintas configuraciones antes de alcanzar el diseño actual.
Uno de los principales obstáculos fue encontrar motores suficientemente pequeños para integrarse en la estructura sin comprometer su flexibilidad, pero capaces de proporcionar la fuerza necesaria para ejecutar movimientos fiables durante periodos prolongados.
El equilibrio es delicado. Un motor demasiado grande añade peso y dificulta el movimiento; uno demasiado pequeño puede resultar insuficiente cuando el robot necesita levantar un objeto, sostener una determinada postura o desplazarse sobre una superficie inclinada.
A estas dificultades mecánicas se suma un problema todavía más complejo: la coordinación.
Cuando varios robots se unen, sus movimientos dejan de ser independientes. Una modificación en la posición o la tensión de los cables de una unidad puede alterar el comportamiento del conjunto. Lograr que varias máquinas trabajen juntas exige, por tanto, sistemas de control que sincronicen sus movimientos y se adapten a distintas configuraciones físicas.
Por ahora, buena parte del funcionamiento de estos sistemas depende de operadores humanos. Sin embargo, los investigadores ya han demostrado que dos robots pueden localizarse y conectarse de manera autónoma mediante información visual.
En esos experimentos, el sistema utiliza referencias visuales para corregir su aproximación y facilitar el acoplamiento entre las pinzas.
El avance es relevante, aunque debe interpretarse con cautela. Que dos robots sean capaces de encontrarse y conectarse de forma autónoma no significa que puedan planificar y ejecutar por sí solos todas las tareas descritas en el estudio. La autonomía general, la toma de decisiones colectiva y la coordinación de agrupaciones numerosas siguen siendo objetivos de investigación.
Saikot considera posible que, en el futuro, decenas o incluso centenares de estas unidades se desplacen hasta una zona de trabajo y se organicen para realizar una misión concreta con una supervisión humana mínima. Por ahora, esa visión continúa siendo una posibilidad tecnológica, no una capacidad demostrada.
La trompa de un elefante combina fuerza, flexibilidad y una extraordinaria precisión para manipular objetos, capacidades que han inspirado el desarrollo de una nueva generación de robots. Foto de Waldemar Brandt en Unsplash
¿Para qué servirán estos robots? Exploración espacial, rescates e industria
Las posibles aplicaciones de los TeCoBot abarcan sectores muy diferentes. Su principal atractivo reside en la combinación de tres propiedades: flexibilidad corporal, capacidad de manipulación y conexión modular.
Robots para fábricas y manipulación de objetos
En la industria, estos sistemas podrían resultar útiles en procesos de manipulación que cambian con frecuencia o que exigen trabajar con objetos de dimensiones y geometrías variables.
Una estructura flexible y reconfigurable permitiría, en principio, afrontar tareas distintas sin necesidad de sustituir completamente el equipo.
También podrían complementar a los robots industriales convencionales en situaciones donde el entorno no sea suficientemente uniforme para utilizar movimientos rígidamente programados.
Robots para operaciones de búsqueda y rescate
En las operaciones de búsqueda y rescate, la capacidad de deformarse podría facilitar el acceso a espacios estrechos o entornos con obstáculos, como determinadas zonas de edificios derrumbados.
Varias unidades podrían unirse para salvar huecos, transportar pequeños objetos o realizar intervenciones que requieran más alcance del que proporciona un solo módulo.
Sin embargo, todavía sería necesario demostrar su funcionamiento en condiciones reales, donde factores como el polvo, los escombros inestables o la ausencia de visibilidad complican considerablemente las operaciones.
Robots para explorar Marte y otros planetas
La exploración espacial constituye otra posibilidad especialmente interesante. Los robots enviados a otros planetas deben enfrentarse a terrenos irregulares, obstáculos inesperados y condiciones difíciles de reproducir completamente en la Tierra.
La capacidad de modificar su forma podría ampliar su repertorio de movimientos sin necesidad de disponer de vehículos diferentes para cada situación.
Una agrupación podría desplazarse inicialmente formando una estructura compacta y adoptar después otra configuración para alcanzar una muestra o manipular un instrumento.
La investigación en robots de tensegridad para misiones planetarias cuenta, además, con antecedentes. Su capacidad para deformarse y distribuir cargas ha despertado interés porque podría favorecer la resistencia a impactos, una propiedad potencialmente útil durante el despliegue de sistemas exploradores.
Sin embargo, los TeCoBot todavía están lejos de convertirse en exploradores espaciales operativos. Antes habría que comprobar su resistencia al polvo, las temperaturas extremas y las vibraciones del lanzamiento y, según la misión, a la radiación y a otras condiciones ambientales. También sería necesario resolver problemas relacionados con el consumo energético, la autonomía y la fiabilidad de sus mecanismos de conexión.
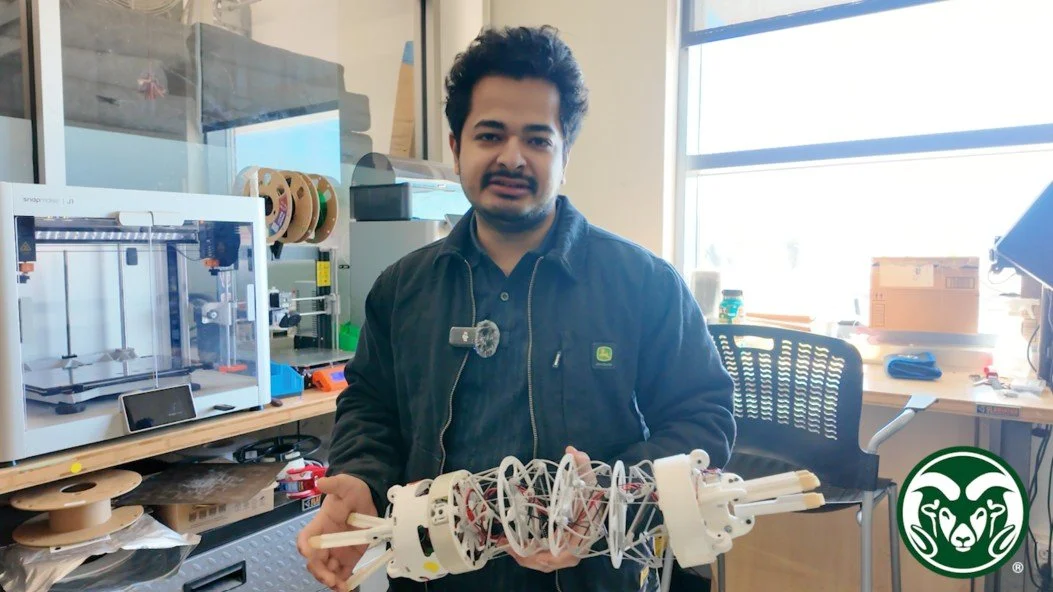
Mahmud Hasan Saikot, investigador de la Universidad Estatal de Colorado y coautor principal del estudio, sostiene uno de los robots flexibles inspirados en la trompa de los elefantes. Cortesía: Colorado State University.
La robótica bioinspirada aprende a cambiar el cuerpo de las máquinas
La investigación de Colorado se inscribe en una transformación más amplia de la robótica: el paso de máquinas diseñadas para repetir movimientos dentro de entornos muy controlados hacia sistemas capaces de adaptarse físicamente a circunstancias cambiantes.
La naturaleza ofrece numerosos ejemplos de esta estrategia. Los pulpos pueden introducir sus brazos en cavidades de formas irregulares; las serpientes adaptan su cuerpo a las características del terreno, y las trompas de los elefantes combinan fuerza, precisión y flexibilidad sin necesitar un esqueleto articulado.
La bioinspiración, sin embargo, no consiste necesariamente en copiar fielmente la anatomía de un animal. Los nuevos robots no reproducen los miles de fascículos musculares de una trompa ni pretenden igualar todas sus capacidades. Utilizan principios mecánicos diferentes para conseguir algunas funciones semejantes.
Otros equipos científicos exploran soluciones alternativas. Un estudio publicado en marzo de 2026 en Nature Communications presentó una trompa robótica de tensegridad capaz de modificar dinámicamente su rigidez, una propiedad importante para alternar la manipulación delicada con tareas que requieren soportar cargas. Por su parte, el proyecto ELEANOR, descrito en agosto de ese mismo año, utiliza un brazo flexible de 85 centímetros fabricado mediante impresión 3D y accionado por tendones artificiales.
Estos desarrollos muestran que la trompa sigue siendo una fuente de inspiración para distintas líneas de investigación.
Lo que distingue a los TeCoBot es su apuesta por la cooperación mediante conexiones físicas reconfigurables. Su verdadera fortaleza no reside exclusivamente en lo que puede hacer cada unidad, sino en la posibilidad de combinar varias para ampliar su alcance, modificar su manera de desplazarse y realizar operaciones colectivas.
El trabajo tampoco implica que los robots rígidos hayan quedado obsoletos. En muchas aplicaciones industriales, su precisión, velocidad, capacidad de carga y fiabilidad siguen ofreciendo ventajas decisivas. Los sistemas flexibles y modulares ofrecen una alternativa cuando la capacidad de adaptación resulta más importante que la precisión de movimientos repetitivos.
Por el momento, los prototipos desarrollados en Colorado constituyen una demostración experimental de estas posibilidades. Su velocidad, autonomía y robustez todavía deben mejorar antes de que puedan emplearse de manera habitual fuera de los entornos de investigación.
Pero el principio que ilustran es significativo. Hasta ahora, gran parte del progreso de la robótica se ha concentrado en conseguir que las máquinas controlen mejor sus movimientos. La nueva generación de sistemas reconfigurables añade otra posibilidad: que también puedan transformar su propio cuerpo para resolver un problema.
Y, como sucede tantas veces en ingeniería, una de las pistas para avanzar procede de una solución que la evolución lleva millones de años perfeccionando. ▪️(11 de noviembre de 2026)
🐘 Preguntas frecuentes sobre los robots inspirados en los elefantes
¿Cómo funcionan estas máquinas capaces de cambiar de forma y trabajar juntas? Descubre las claves de una nueva generación de robots flexibles, sus sorprendentes habilidades y las aplicaciones que podrían tener en el futuro.
¿Cómo se llaman los robots inspirados en la trompa de los elefantes?
Se llaman TeCoBot. Han sido desarrollados por investigadores de la Universidad Estatal de Colorado, en Estados Unidos, y combinan una estructura corporal flexible con mecanismos de conexión que permiten unir varias unidades para trabajar en equipo.
¿Qué es la tensegridad en robótica?
La tensegridad es un principio estructural que combina elementos rígidos sometidos a compresión y cables sometidos a tensión. Al modificar la tensión de estos últimos, un robot puede cambiar su geometría, doblarse, estirarse y realizar movimientos controlados sin depender de articulaciones convencionales.
¿Qué diferencia existe entre estos robots y un brazo robótico convencional?
Los brazos robóticos convencionales suelen utilizar piezas rígidas conectadas mediante articulaciones. Los TeCoBot, en cambio, pueden curvarse a lo largo de su cuerpo, modificar su longitud y conectarse con otros robots para formar estructuras diferentes, como cadenas, anillos o ramificaciones.
¿Pueden trabajar sin intervención humana?
Solo parcialmente. Los investigadores han demostrado que dos unidades pueden localizarse y conectarse de manera autónoma utilizando información visual. Sin embargo, gran parte de las tareas todavía requiere control humano. Conseguir que grupos numerosos de robots colaboren con una supervisión mínima es uno de los próximos objetivos del proyecto.
¿Se utilizarán estos robots en Marte?
La exploración de Marte y otros planetas es una de sus posibles aplicaciones futuras, ya que podrían adaptar su forma a terrenos accidentados y colaborar para recoger muestras. Sin embargo, los prototipos todavía no están preparados para misiones espaciales y necesitan superar importantes pruebas de autonomía, resistencia y fiabilidad.
¿Qué aplicaciones prácticas podrían tener?
Entre sus posibles usos destacan la manipulación de objetos en fábricas, las operaciones de búsqueda y rescate, la exploración de terrenos difíciles y la recogida de muestras científicas. Su principal ventaja sería la capacidad de modificar su forma y conectarse con otras unidades según las necesidades de cada tarea. Por ahora, estas aplicaciones siguen siendo posibilidades futuras y no usos comerciales consolidados.
Fuente científica: Universidad Estatal de Colorado. Investigación publicada en Nature Machine Intelligence (2026). Consultar el estudio original .
ROBÓTICA E INTELIGENCIA ARTIFICIAL
Información facilitada por la Universidad Estatal de Colorado
Fuente: Saikot, M. H., Spiegel, S., Kariyawasam, S. A. et al. Tensegrity continuum robots enable task-adaptive morphologies for cooperative behaviours. Nature Machine Intelligence (2026). https://doi.org/10.1038/s42256-026-01335-4
🦖 NO TE PIERDAS LA CIENCIA QUE ESTÁ CAMBIANDO EL MUNDO
-
Cada domingo seleccionamos para ti las noticias y los descubrimientos científicos más fascinantes de la semana, explicados con rigor, claridad y el estilo de RexMolón, la Ciencia en Acción.👉 SUSCRÍBETE GRATIS A LA NEWSLETTER DE REXMOLÓN
-
Si quieres recibir las noticias de ciencia de RexMolón cada día, únete a RexMolón News en WhatsApp, el canal donde compartimos las noticias según se publican.👉 ÚNETE GRATIS A REXMOLÓN NEWS